Когда GPS пропадает или показывает неверные координаты, навигационная система теряет реальное положение автомобиля. В Яндекс Такси мы хотим, чтобы водитель мог положиться на навигацию, а пассажир — добраться до нужной точки без лишних задержек. Для этого нужно продолжать вести машину по маршруту, даже когда спутниковым координатам нельзя доверять.
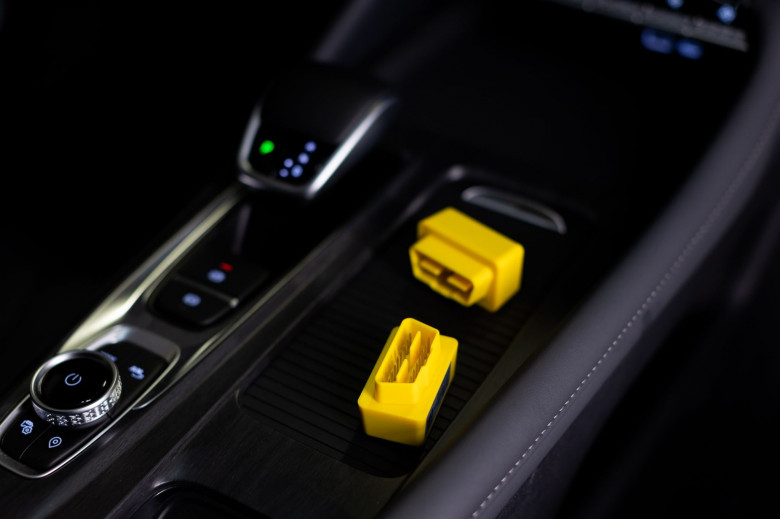
Потеря спутникового сигнала не означает, что о движении автомобиля больше ничего нельзя узнать: остаются скорость и показания датчиков. Мы используем эти данные, чтобы продолжать навигацию методом dead reckoning — счисление пути. Сам подход довольно распространён, но у него есть известный недостаток: ошибки измерений постепенно накапливаются. А нам нужны были точные и стабильные показания в условиях обычной поездки. Чтобы получать эти данные, мы спроектировали и собрали собственное устройство.
Меня зовут Никита Васильченко, я техлид проекта инерциальной навигации в Яндексе. В статье расскажу, как мы собрали Яндекс Компас — устройство, которое считывает скорость автомобиля, измеряет угловую скорость и передаёт данные в смартфон для расчёта положения. Разберу и проблемы, с которыми мы столкнулись при разработке: от обрывов связи до температурного дрейфа сенсора и расхождения часов.
Что такое инерциальная навигация
Для начала разберёмся с термином «инерциальная навигация»: если говорить просто, это способ, который позволяет отслеживать, как меняются положение и ориентация, по показаниям датчиков движения.
В авиации инерциальная навигация начинается с «выставки»: прежде чем рассчитывать движение по гироскопам и акселерометрам, система должна знать исходное положение и ориентацию самолёта. У нас похожая задача: в разных моделях автомобилей разъём OBD‑II расположен под разным углом, и наклон подключённого Яндекс Компаса заранее неизвестен. Поэтому по акселерометру определяем горизонт, а по гироскопу отслеживаем повороты автомобиля вокруг вертикальной оси.
Дальше подходы разделяются: вместо того чтобы вычислять скорость по ускорению, мы получаем из CAN‑шины скорость автомобиля, рассчитанную по вращению колёс. Яндекс Компас по Bluetooth передаёт данные о скорости и поворотах в Яндекс Про, приложение для водителей. По этим данным приложение восстанавливает траекторию — это и есть счисление пути, или dead reckoning.
В отличие от авиационной системы, нам не нужно часами обходиться без внешних поправок: нам нужно продолжать навигацию без спутниковых координат. Когда им нельзя доверять, мы корректируем накопленную ошибку по LBS — координатам, полученным по Wi‑Fi и сотовым сетям.
Итак, для навигации мы используем три группы данных:
-
Данные о движении автомобиля. Гироскоп измеряет угловую скорость — по ней мы отслеживаем, как меняется направление движения. Но сам по себе он не знает направление движения: для первоначального направления нужны внешние координаты. Кроме того, ошибки гироскопа постепенно накапливаются, поэтому направление приходится корректировать.
Скорость мы получаем из CAN‑шины автомобиля через диагностический разъём OBD‑II. Рассчитывать её по акселерометру мы не стали: при интегрировании ускорения ошибки измерений накапливаются слишком быстро. Скорость автомобиля вместе с направлением движения позволяет нам вычислять, как меняется его положение.
При этом акселерометр со счетов мы не сбрасываем. В разных моделях автомобилей диагностический разъём OBD‑II, через который Компас получает данные от автомобиля, расположен под разным углом, поэтому мы заранее не знаем, как будет наклонён подключённый к нему Компас. По показаниям акселерометра мы определяем этот наклон, чтобы понять, вокруг какой оси отслеживать повороты автомобиля.
Спутниковые координаты. Когда GPS доступен и его данным можно доверять, мы используем их для начального позиционирования, калибровки сенсоров и коррекции ошибок, которые накапливаются в процессе движения.
Координаты по Wi‑Fi и сотовым сетям. В Яндексе есть сервис определения местоположения по окружающим Wi‑Fi‑точкам доступа и базовым станциям сотовой связи — дальше будем называть его LBS. Когда надёжных GPS‑координат нет, мы используем его данные для начального позиционирования, определения направления движения и коррекции накопленной ошибки.
Такие координаты менее точны, чем спутниковые, и поступают реже, чем нужно для навигации. Например, частоту сканирования Wi‑Fi ограничивает операционная система смартфона, а нам нужно обновлять положение автомобиля каждую секунду. Между измерениями LBS мы рассчитываем движение по скорости и показаниям гироскопа, которые передаёт Яндекс Компас.
Так у каждого источника появляется своя задача: скорость и показания датчиков помогают восстановить движение между внешними координатами, а GPS и LBS — корректировать накопленную ошибку.
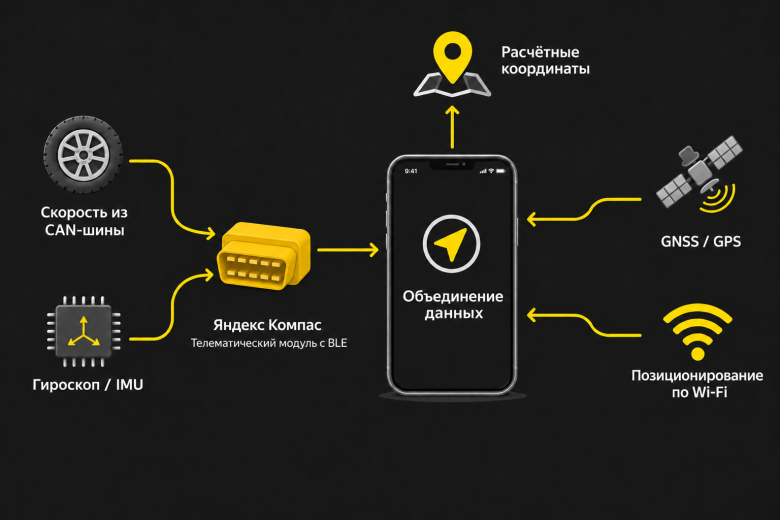
Чтобы рассчитать положение автомобиля, мы обрабатываем эти данные в несколько этапов:
Получение GPS‑ и LBS‑координат. Они критически важны, чтобы определить изначальное местоположение и направление движения машины.
Сбор линейной и угловой скорости. Как только зафиксировано базовое положение, мы можем рассчитывать движение автомобиля: линейную скорость предоставляет CAN‑шина, а за угловую отвечает гироскоп.
Фильтрация невалидных измерений. Не все поступающие данные пригодны для использования. GPS может сообщать данные низкой точности, сенсоры могут шуметь или иметь недопустимый дрейф. Поэтому подготовка данных — важнейший этап настройки всей системы: от качества измерений зависит точность координат на выходе.
Sensor Fusion. Алгоритм, который объединяет измерения разных источников и выдаёт инерциальные координаты. Если в процессе движения GPS и LBS пропадут или начнут показывать неточные координаты, а Sensor Fusion уже запущен и откалиброван, навигация продолжит работать.
Яндекс Компас работает под управлением микроконтроллера ESP32-C3 и передаёт данные через Bluetooth Low Energy — BLE. Сенсор оснащён подогревом, который помогает уменьшить изменения показаний из‑за температуры.
Устройство Яндекс Компаса
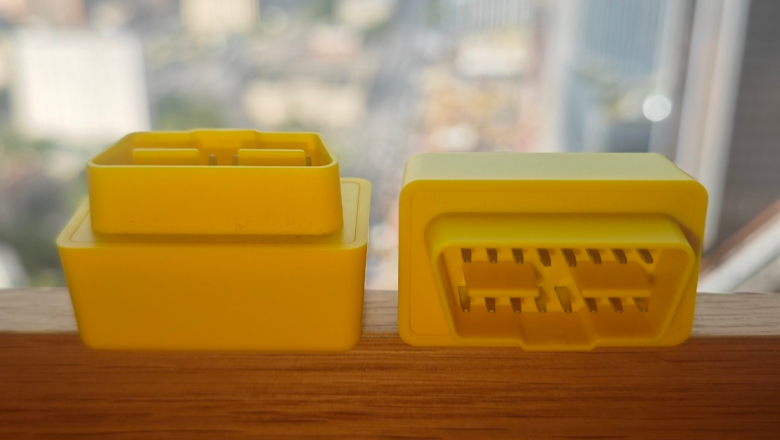
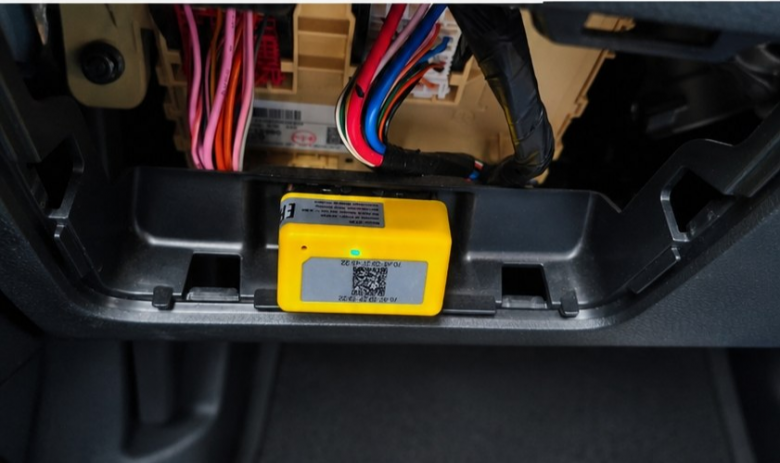
Компас выглядит довольно просто, но при разработке нам пришлось разобраться с качеством измерений и стабильностью связи. Основная задача устройства — передавать данные в смартфон. С этого и начнём: как передавать их по беспроводной связи.
Почему в Яндекс Компасе BLE, а не Wi‑Fi
Яндекс Компас передаёт данные в смартфон по BLE. Потоков несколько: пакеты с показаниями сенсоров мы отправляем с частотой 15 Гц, а данные о скорости автомобиля — 2 Гц.
Почему же мы выбрали BLE, а не Wi‑Fi? На то есть три основные причины:
Wi‑Fi у водителя может быть занят. Некоторые водители используют два смартфона: на одном работает Яндекс Про, а со второго раздают интернет. В такой схеме в телефоне с Яндекс Про нет сим‑карты: он получает доступ в интернет через Wi‑Fi‑точку доступа на втором смартфоне. Подключение Компаса по Wi‑Fi могло бы конфликтовать с такой схемой: телефону пришлось бы переключаться между точкой доступа с интернетом и Компасом. Нам хотелось, чтобы водителю не приходилось выбирать между интернетом и нашим устройством.
Подключение должно быть простым. Мы хотели, чтобы всё работало примерно как с беспроводными наушниками: один раз настроил, а дальше устройство подключается автоматически. Для нашего сценария реализовать это через BLE оказалось проще, чем через Wi‑Fi.
Энергопотребление тоже имеет значение. Хотя Компас получает питание от автомобиля через разъём OBD‑II, лишний расход энергии нам ни к чему. А для смартфона, на котором всю смену работает Яндекс Про, экономия заряда особенно важна. При нашем объёме данных BLE позволяет обойтись без более энергозатратного Wi‑Fi‑соединения.
Пропускной способности BLE нам хватает: сейчас мы передаём пакеты по 300 байт с частотой 15 Гц. В них входят сырые показания акселерометра и гироскопа, временные метки измерений и температура.
Но одной пропускной способности мало — важна ещё и задержка доставки. В BLE обмен происходит в отдельные сеансы связи. Интервал между началами этих сеансов называется Connection Interval и согласуется между смартфоном и устройством. В течение одного сеанса можно передать несколько пакетов, а между сеансами данные ждут отправки.
Если за сеанс не успевают уйти накопившиеся пакеты, они остаются ждать следующего. Очередь растёт, и показания приходят в приложение с опозданием. Частота отправки пакетов 15 Гц оказалась подходящей для большинства Android‑смартфонов, с которыми мы работали. На устройствах с поддержкой режима 2 Мбит/с остаётся дополнительный запас по скорости передачи.
Выбор антенны и асимметрия сигнала
Самой пропускной способности BLE хватало. Но устойчивость соединения зависит ещё и от расстояния между устройствами, препятствий и помех, мощности передатчика, чувствительности приёмника и антенн.
В пилотной версии Яндекс Компаса мы использовали керамическую SMD‑антенну. Первые полевые тесты прошли хорошо. Когда испытания расширили, у многих пользователей в центре города появились задержки передачи больше секунды и частые обрывы соединения. Выяснилось, что запаса по уровню сигнала хватает не во всех условиях.
Уровень принимаемого сигнала мы оценивали по RSSI. Значения RSSI в наших замерах были отрицательными и выражались в dBm — децибелах относительно 1 мВт. Чем ближе значение к нулю, тем сильнее сигнал: например, −55 dBm сильнее, чем −80 dBm.
Мы проверяли, как смартфон слышит Компас и как Компас слышит смартфон. Хотя данные идут от устройства к телефону, в обратную сторону передаются подтверждения приёма. Если Компас их не получает, возникают проблемы со связью.
В серии измерений средний RSSI на смартфоне составил −64,8 dBm, а на Компасе — −71,0 dBm. Получилась разница в 6,2 dB: Компас в среднем слышал смартфон слабее, чем смартфон слышал Компас. Кроме того, в подробных логах на стороне Компаса мы увидели периодические глубокие провалы сигнала, которые не были заметны по среднему значению RSSI.
Такая разница может быть связана с мощностью передатчиков и особенностями радиотрактов, а также с тем, как устройства измеряют RSSI. Поэтому одних показаний RSSI нам было недостаточно: мы сопоставляли их с задержками и обрывами соединения.
В ходе испытаний мы подобрали другую антенну, с которой связь стала стабильнее. Оказалось, что хорошего уровня сигнала на смартфоне недостаточно: проверять нужно соединение в обе стороны.
Как мы считываем скорость из CAN‑шины
Переходим к чтению скорости. Чтобы получить данные, мы сначала настраиваем адаптер OBD‑II — команды для его настройки передаются со смартфона.
В OBD девять протоколов, и у каждого автопроизводителя свои особенности. Поскольку мы не знаем, в какой автомобиль установили Яндекс Компас, в приложении реализован алгоритм выбора протокола и проверки его работы. Когда приложение подтверждает, что по выбранному протоколу можно получать скорость, устройство переходит в режим регулярного опроса автомобиля.
У получения скорости из CAN‑шины есть ряд плюсов и минусов.
-
Плюсы:
Мы получаем нулевую ошибку при нулевой скорости.
Избавляемся от ошибок двойного интегрирования показаний акселерометра.
Получаем данные с частотой обновления до 10 Гц, хотя для большинства задач хватает и 2 Гц.
-
Минусы:
Систематическая ошибка: скорость, которую отдаёт CAN‑шина, может отличаться от реальной скорости автомобиля. Она может быть занижена или завышена, и занижение даже на 1% приводит к накоплению существенной ошибки положения при ведении по данным о скорости.
Не со всеми машинами можно «договориться» через диагностический протокол. Например, некоторые электрокары используют кастомный протокол, и приходится подбирать под каждый автомобиль способы работы.
В некоторых автомобилях может быть более грубое квантование скорости, например с шагом не 1 км/ч, а 2 км/ч. И это проблема, потому что падает точность определения скорости. Это наша задача на будущее — когда мы начнём работать с такими автомобилями. Но пока их среди тех, с которыми мы работаем, крайне мало.
Какие погрешности IMU влияют на навигацию
Ключевой элемент нашей аппаратной части — IMU, инерциальный измерительный модуль с гироскопом и акселерометром. Направление движения мы рассчитываем по угловой скорости, которую измеряет гироскоп. Поэтому ошибки в его показаниях со временем переходят в ошибку направления.
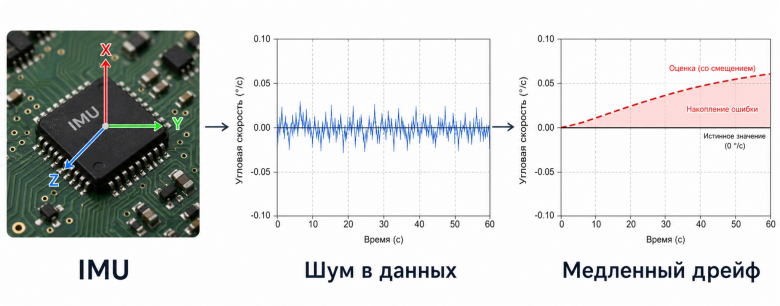
Если положить гироскоп на стол и не трогать, его показания всё равно будут немного колебаться. Это шум. Среднее значение при этом не обязательно равно нулю, хотя датчик неподвижен. Оно может ещё и постепенно меняться: смещение нуля нестабильно. Когда мы рассчитываем изменение угла по этим показаниям, ошибка накапливается. От стабильности гироскопа во многом зависит, как долго мы можем рассчитывать движение без коррекции по внешним координатам.
Чтобы оценить шумовые характеристики гироскопа, мы записываем его показания в неподвижном состоянии и анализируем три параметра:
Angle Random Walk (ARW) характеризует шум угловой скорости, который при расчёте угла приводит к накоплению случайной ошибки.
Bias Instability характеризует медленные случайные колебания смещения нуля, сохраняющиеся даже при стабильной температуре.
Rate Random Walk (RRW) описывает случайное блуждание угловой скорости, которое проявляется на больших интервалах наблюдения.
Смещение нуля меняется и с температурой. В наших испытаниях даже изменение температуры сенсора на один градус заметно влияло на смещение нуля. Этот эффект добавлялся к случайным изменениям смещения при постоянной температуре.
Температурную зависимость можно измерить заранее и учитывать с помощью калибровочных поправок. Но для этого нужны испытания в разных температурных режимах, а качество компенсации зависит от того, насколько хорошо модель описывает поведение конкретного экземпляра сенсора. Во время движения смещение также можно уточнять по внешним данным, но надёжный GPS доступен нам не всегда.
Мы выбрали подогрев: он поддерживает температуру сенсора как можно более постоянной. Благодаря этому прогрев устройства и изменения температуры в салоне меньше влияют на показания.
Для оценки сенсора мы провели пятичасовую запись данных и построили график отклонения Аллана.
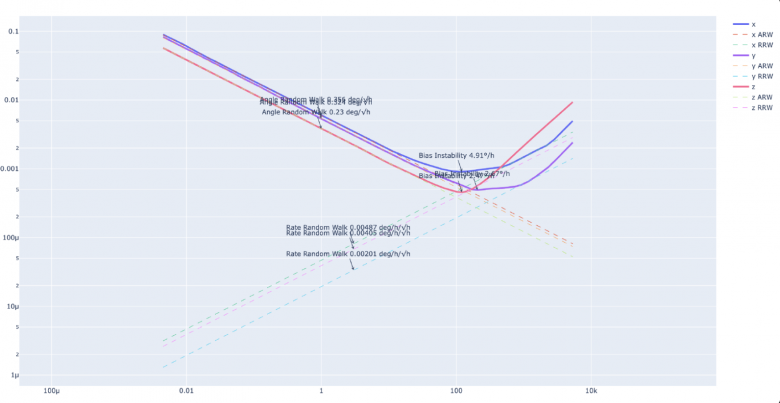
По оси X указано время усреднения τ, по оси Y — отклонение Аллана угловой скорости в °/ч. Обе шкалы логарифмические. Сплошные линии показывают результаты измерений по трём осям гироскопа, а пунктирные помогают выделить разные составляющие шума. Стрелками отмечены участки, по которым мы оценивали ARW, Bias Instability и RRW
Читать этот график удобно слева направо. Слева мы усредняем показания на коротких интервалах, поэтому высокочастотный шум ещё хорошо заметен. Если усреднять показания дольше, случайные колебания частично гасят друг друга. На графике видно, как сплошные кривые идут вниз. Нисходящие пунктирные линии показывают, как выглядел бы этот спад при преобладании белого шума. По участкам с таким же наклоном мы оцениваем Angle Random Walk.
Но усреднять дольше не всегда полезно. Ближе к минимуму кривые снижаются уже не так быстро. Здесь становятся заметны медленные изменения смещения нуля: простым усреднением их не убрать. В этой области мы оцениваем Bias Instability.
Справа кривые снова растут: на длинных интервалах усреднения становятся заметны медленные изменения показаний. Восходящие пунктирные линии показывают ожидаемый рост для Rate Random Walk. Если участок измеренной кривой растёт с таким же наклоном, по нему можно оценить вклад RRW.
На графике видно, какие составляющие шума проявляются при разных интервалах усреднения. На коротких интервалах заметнее быстрый шум, на более длинных проявляются медленные изменения смещения. По характерным участкам кривых мы оцениваем ARW, Bias Instability и RRW для каждой оси.
При выборе сенсора мы прежде всего смотрели на ARW и Bias Instability. Быстрый шум можно ослабить фильтрацией. Смещение нуля мы оцениваем и корректируем, когда есть надёжные опорные данные. Но случайные изменения показаний полностью убрать нельзя, поэтому стабильность самого сенсора остаётся важной.
В нашей пятичасовой записи оценки Bias Instability по трём осям были в диапазоне от 2,47 до 4,91 °/ч. Минимум — 2,47 °/ч — получили по оси Z. Это оценка стабильности смещения гироскопа в условиях испытания. На дороге к погрешностям гироскопа добавляется ошибка скорости автомобиля, а внешние координаты позволяют корректировать накопленную ошибку положения. Поэтому по одному Bias Instability нельзя судить о точности всей системы.
Чтобы оценить эффект подогрева, мы сравнили два пятичасовых замера: с подогревом и без него. Нас прежде всего интересовало, как изменится Bias Instability.
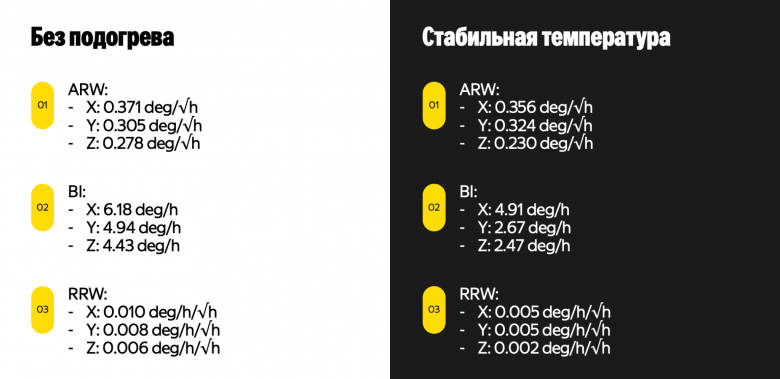
С подогревом оценка снизилась по всем трём осям, а по Y и Z — почти вдвое. ARW изменился гораздо меньше. То есть подогрев прежде всего сделал смещение нуля стабильнее — на это мы и рассчитывали.
В поездках подогрев сократил и время подготовки системы к работе. Без него температура сенсора стабилизируется примерно за 20 минут. Всё это время смещение нуля меняется быстрее, чем мы успеваем его компенсировать по внешним координатам или во время остановок автомобиля. Из‑за этого приходится ждать следующей остановки, повторно оценивать смещение и заново инициализировать инерциальную навигацию. С подогревом температура сенсора стабилизируется примерно за минуту, и мы можем раньше перейти к работе со стабильными показаниями.
Как параметры IMU влияют на точность навигации на дороге
В Компасе мы используем гироскоп, выполненный по технологии микроэлектромеханических систем (MEMS). Посмотрим, что это означает для координат автомобиля.
Мы рассчитали, как будет накапливаться ошибка положения при двух значениях Bias Instability: 3,35 °/ч (среднем по трём осям нашего сенсора) и 2,47 °/ч (значении по оси Z). Этот упрощённый расчёт показывает, как ошибка гироскопа влияет на траекторию. Точность всей системы мы здесь не оцениваем.
В расчёте мы предполагаем, что:
автомобиль движется со скоростью 30 км/ч;
скорость из CAN‑шины известна с поправкой;
начальное положение и направление движения определены точно;
во время движения нет коррекций ни по GPS, ни по LBS.
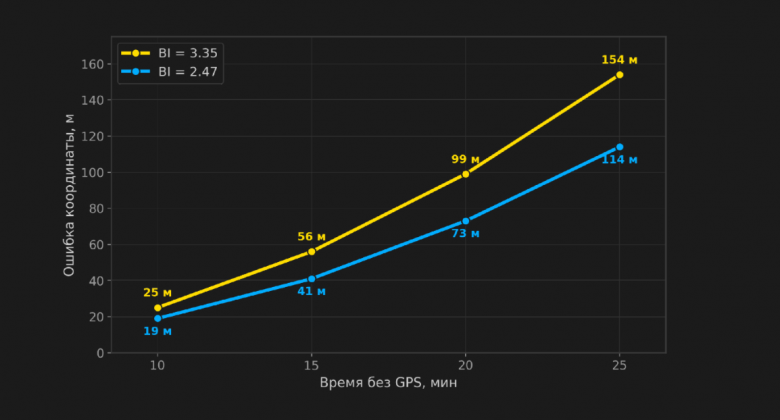
При среднем значении Bias Instability по всем осям и значении по оси Z расчётная ошибка положения через 10 минут без внешней коррекции составляет 25 и 19 м соответственно, а через 20 минут — 99 и 73 м
Даже при идеальной скорости и точной начальной привязке ошибка гироскопа со временем приводит к заметному отклонению траектории. Поэтому при выборе сенсора мы проверяли, насколько стабильно его смещение нуля. Внешние координаты помогают корректировать накопленную ошибку — об этом поговорим дальше.
Но первые измерения показали: в готовом устройстве сенсор не сразу дал ожидаемое качество данных.
Почему показания гироскопа не соответствовали ожидаемым
Мы стали проверять электрическую схему и код чтения IMU: и то и другое могло повлиять на измерения.
Наш микроконтроллер считывает данные из IMU и передаёт их в смартфон. IMU формирует измерения с заданной частотой — ODR (Output Data Rate). В нашем случае это 208 Гц. Нам нужно сохранить все эти измерения, но пакеты в смартфон мы отправляем с частотой 15 Гц.
Чтобы не считывать каждый отсчёт отдельно, мы используем FIFO — аппаратный буфер внутри IMU. Сенсор накапливает в нём измерения, а ESP32-C3 забирает их пачками. Ни одно измерение при этом не нужно отбрасывать: частота измерений остаётся 208 Гц, хотя микроконтроллер обращается к сенсору реже.
Отдельный вопрос — как определить время каждого измерения. Можно использовать часы ESP32-C3, но тогда важно фиксировать момент готовности данных, а не момент, когда код добрался до их чтения. Другой вариант — использовать временные метки самого IMU, которые он записывает в FIFO и по которым можно восстановить время измерений.
В начале разработки мы читали данные напрямую из регистров с частотой 200 Гц при ODR сенсора 208 Гц и использовали временные метки ESP32-C3. График отклонения Аллана выглядел так:
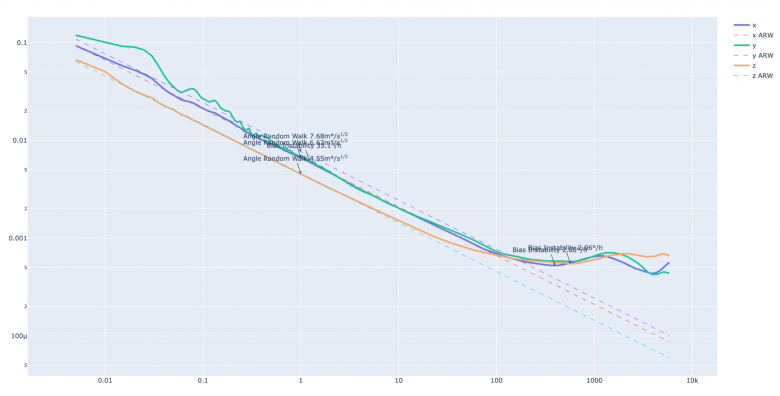
На малых интервалах усреднения кривые шли волнами вместо характерного для белого шума спада. Мы решили проверить, как данные проходят от сенсора до расчёта.
Сначала мы заподозрили проблему в чтении данных сенсора. Частота опроса не совпадала с ODR, поэтому часть измерений могла пропускаться. Если ставить временную метку при чтении, в расчёт попадёт время, когда микроконтроллер забрал данные, а не когда сенсор выполнил измерение. Между этими моментами возникают задержки из‑за обработки прерываний, работы планировщика и обмена по шине.
По графику Аллана мы не могли определить, откуда взялись волны: причина могла быть в сенсоре, электронике или коде сбора данных. Чтобы посмотреть, на каких частотах шум сильнее, мы построили график амплитудной спектральной плотности шума гироскопа.
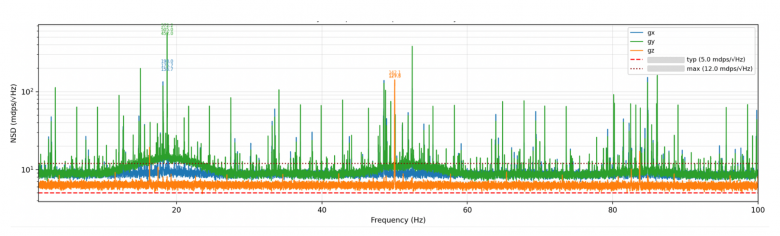
По вертикали отложена амплитудная спектральная плотность: чем выше значение, тем сильнее соответствующая составляющая в показаниях. Около 20 и 50 Гц шум заметно выше. По всему диапазону видны узкие пики
Теперь мы знали, на какие частоты обратить внимание при поиске помех.
При дальнейших проверках мы нашли проблемы с питанием и электрические помехи в схеме. Когда их устранили, волны на графике отклонения Аллана стали менее выраженными, а оценка Bias Instability приблизилась к паспортным значениям. Затем мы перешли на чтение через FIFO с временными метками IMU. По результатам повторных измерений характеристики сенсора соответствовали паспортным значениям в проверенных режимах.
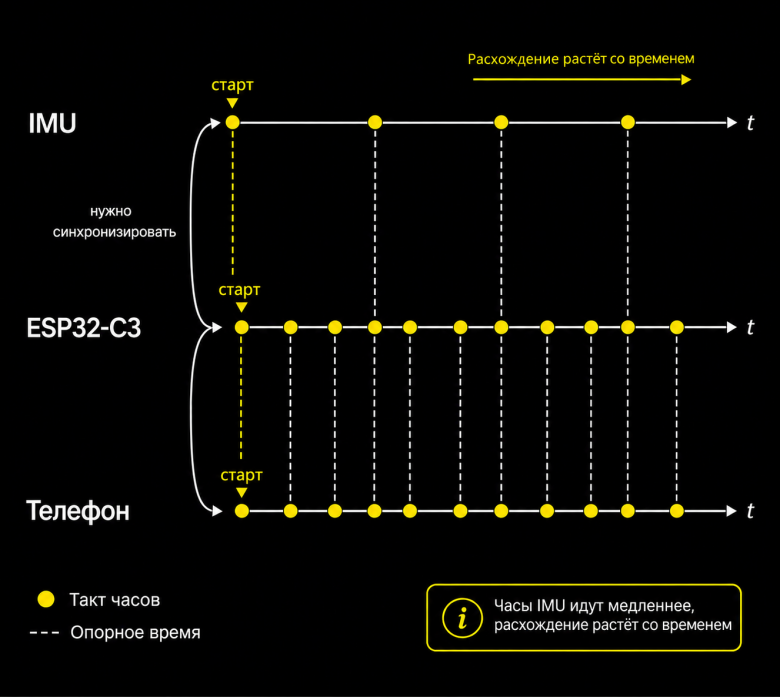
Время тоже идёт по‑разному
Вся обработка сенсорных данных происходит в смартфоне. Именно он объединяет показания разных источников, чтобы рассчитать положение автомобиля. Для этого все измерения нужно привести к единой временной шкале.
У смартфона, ESP32-C3 и IMU свои часы и свои тактовые источники. Часы могут не только отсчитывать время от разных начальных точек, но и идти с немного разной скоростью. Поэтому одной начальной синхронизации недостаточно: со временем расхождение может накапливаться.
Отладив питание и код чтения, мы получили ожидаемые значения Bias Instability и ARW. Но тестовые проезды выявили новую проблему: при фактическом повороте на 90 градусов интегрирование показаний гироскопа давало 92 градуса. На восстановленной траектории поворот получался круче реального.
Напомню, гироскоп измеряет угловую скорость. Чтобы получить угол поворота, нужно проинтегрировать её по времени — учесть показания и длительность интервалов между измерениями. Поэтому ошибка может возникнуть как в самой угловой скорости, так и во времени, которое мы используем для расчёта.
Шумовые характеристики сенсора мы уже проверили, а точность временной шкалы — ещё нет. Поэтому следующим шагом проверили время, которое использовали при интегрировании. Раньше мы использовали часы ESP32-C3: в наших замерах они шли с достаточно близкой к часам телефона скоростью. После перехода на временные метки IMU выяснилось, что фактическая длительность одного тика его часов отличается от номинальной, которую мы использовали в расчётах, и меняется с температурой.
Мы стали оценивать скорость хода часов IMU относительно часов ESP32-C3 прямо во время работы и учитывать сглаженную поправку при пересчёте временных меток. После этого наблюдаемое завышение углов поворота исчезло.
Навигация без GPS
Когда GPS доступен, мы можем получить стартовое положение и направление, продолжить движение по данным от Яндекс Компаса и корректировать дрейф.
Но как быть, если нужно стартовать там, где GPS изначально не работает? В этот момент на помощь приходит сервис MapsLBS от команды Яндекс Карт. Он позволяет по результатам сканирования Wi‑Fi‑точек определить местоположение. И в городах с плотной застройкой у него это получается с хорошей точностью, но недостаточной для полноценного ведения по маршруту без данных о движении автомобиля.
Сканирование Wi‑Fi из приложения ограничивает операционная система в целях экономии батареи. Лимит — четыре сканирования за две минуты: при равномерном распределении это одно сканирование каждые 30 секунд. Для навигации нам нужно обновлять положение автомобиля каждую секунду. Однако это ограничение можно снять в настройках разработчика на смартфонах с Android 9.0 и выше, кроме Huawei и Honor.
Если смартфон с Android даёт возможность отключить ограничение сканирования Wi‑Fi в настройках разработчика, то и водитель получает возможность не просто поддерживать инерциальную систему в работе, но и запускать её без GPS: Wi‑Fi‑координаты дают начальное положение и помогают определить направление движения, а затем корректировать накопленную ошибку. Вместе с данными от Яндекс Компаса они позволяют продолжать ведение по маршруту.
Чтобы показать, как это работает, мы визуализировали треки:
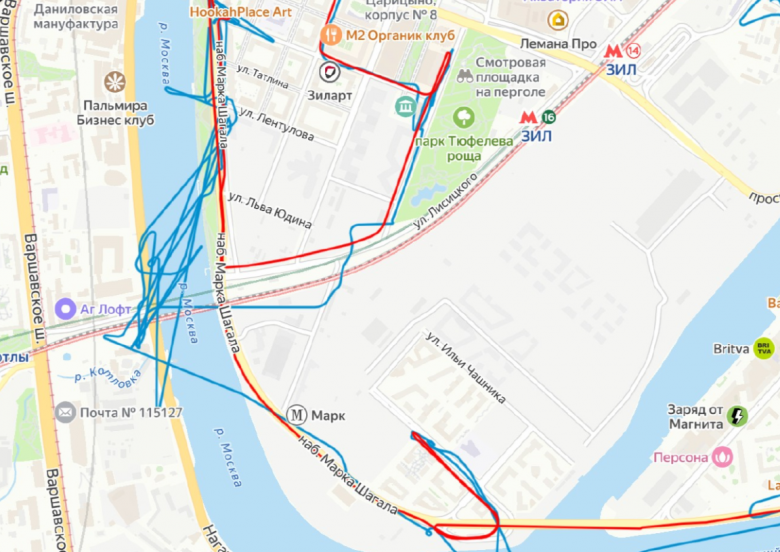
Красным цветом отмечен инерциальный трек водителя такси. Синим — трек по LBS‑координатам, которые уже сглажены фильтром Калмана. На этом участке набережной очень мало Wi‑Fi‑точек, и продолжать навигацию только по LBS‑координатам практически невозможно. Но инерциальная система с этой задачей справилась. На её треке местами появились небольшие смещения, порядка 20 м, но это значительно меньше ошибки координат, полученных по Wi‑Fi‑точкам. На изображении ошибка LBS‑координат достигает сотен метров: на набережных, как правило, Wi‑Fi‑роутеров мало, поэтому LBS определяет положение менее точно.
Заключение
На первый взгляд, задача была довольно простой: получить скорость автомобиля, добавить гироскоп и передать показания в смартфон. На практике пришлось разобраться, почему устройство хорошо работает на стенде, но теряет связь в машине, как температура меняет показания сенсора и почему 90 градусов поворота превращаются в 92 градуса из‑за того, что часы устройства идут с разной скоростью.
Мы подбирали антенну, стабилизировали температуру сенсора, исправляли питание и чтение данных, согласовывали часы. Всё это было нужно, чтобы получить данные, по которым можно надёжно восстановить движение автомобиля.
Сам Яндекс Компас не определяет положение машины на карте. Он передаёт скорость и показания инерциальных датчиков, Яндекс Про рассчитывает движение, а LBS помогает определить положение и корректировать накопленную ошибку, когда GPS недоступен. Именно эту связку мы и проверяли на городских маршрутах.
Для меня главный результат этой работы — система, которая помогает продолжать навигацию без GPS. Само устройство стало её частью. Чтобы она заработала, пришлось уделить внимание всему пути данных: от сенсора и его питания до координаты, которую видит водитель. От того, насколько точно мы определяем положение машины, зависит и навигация, и то, как сервис назначает заказы водителям. А пассажиру точная геопозиция помогает понять, когда ждать машину.
Комментарии (175)

micronull
18.11.2026 08:23Очень классно, но почему вы решили делать свой модуль? Ведь есть уже готовые модули которые есть у многих. К ним так же подключаются по блютузу.
Вы бы могли в ЯК добавить поддержку сторонних модулей? Различные приложения android для диагностики автомобилей их поддерживают.
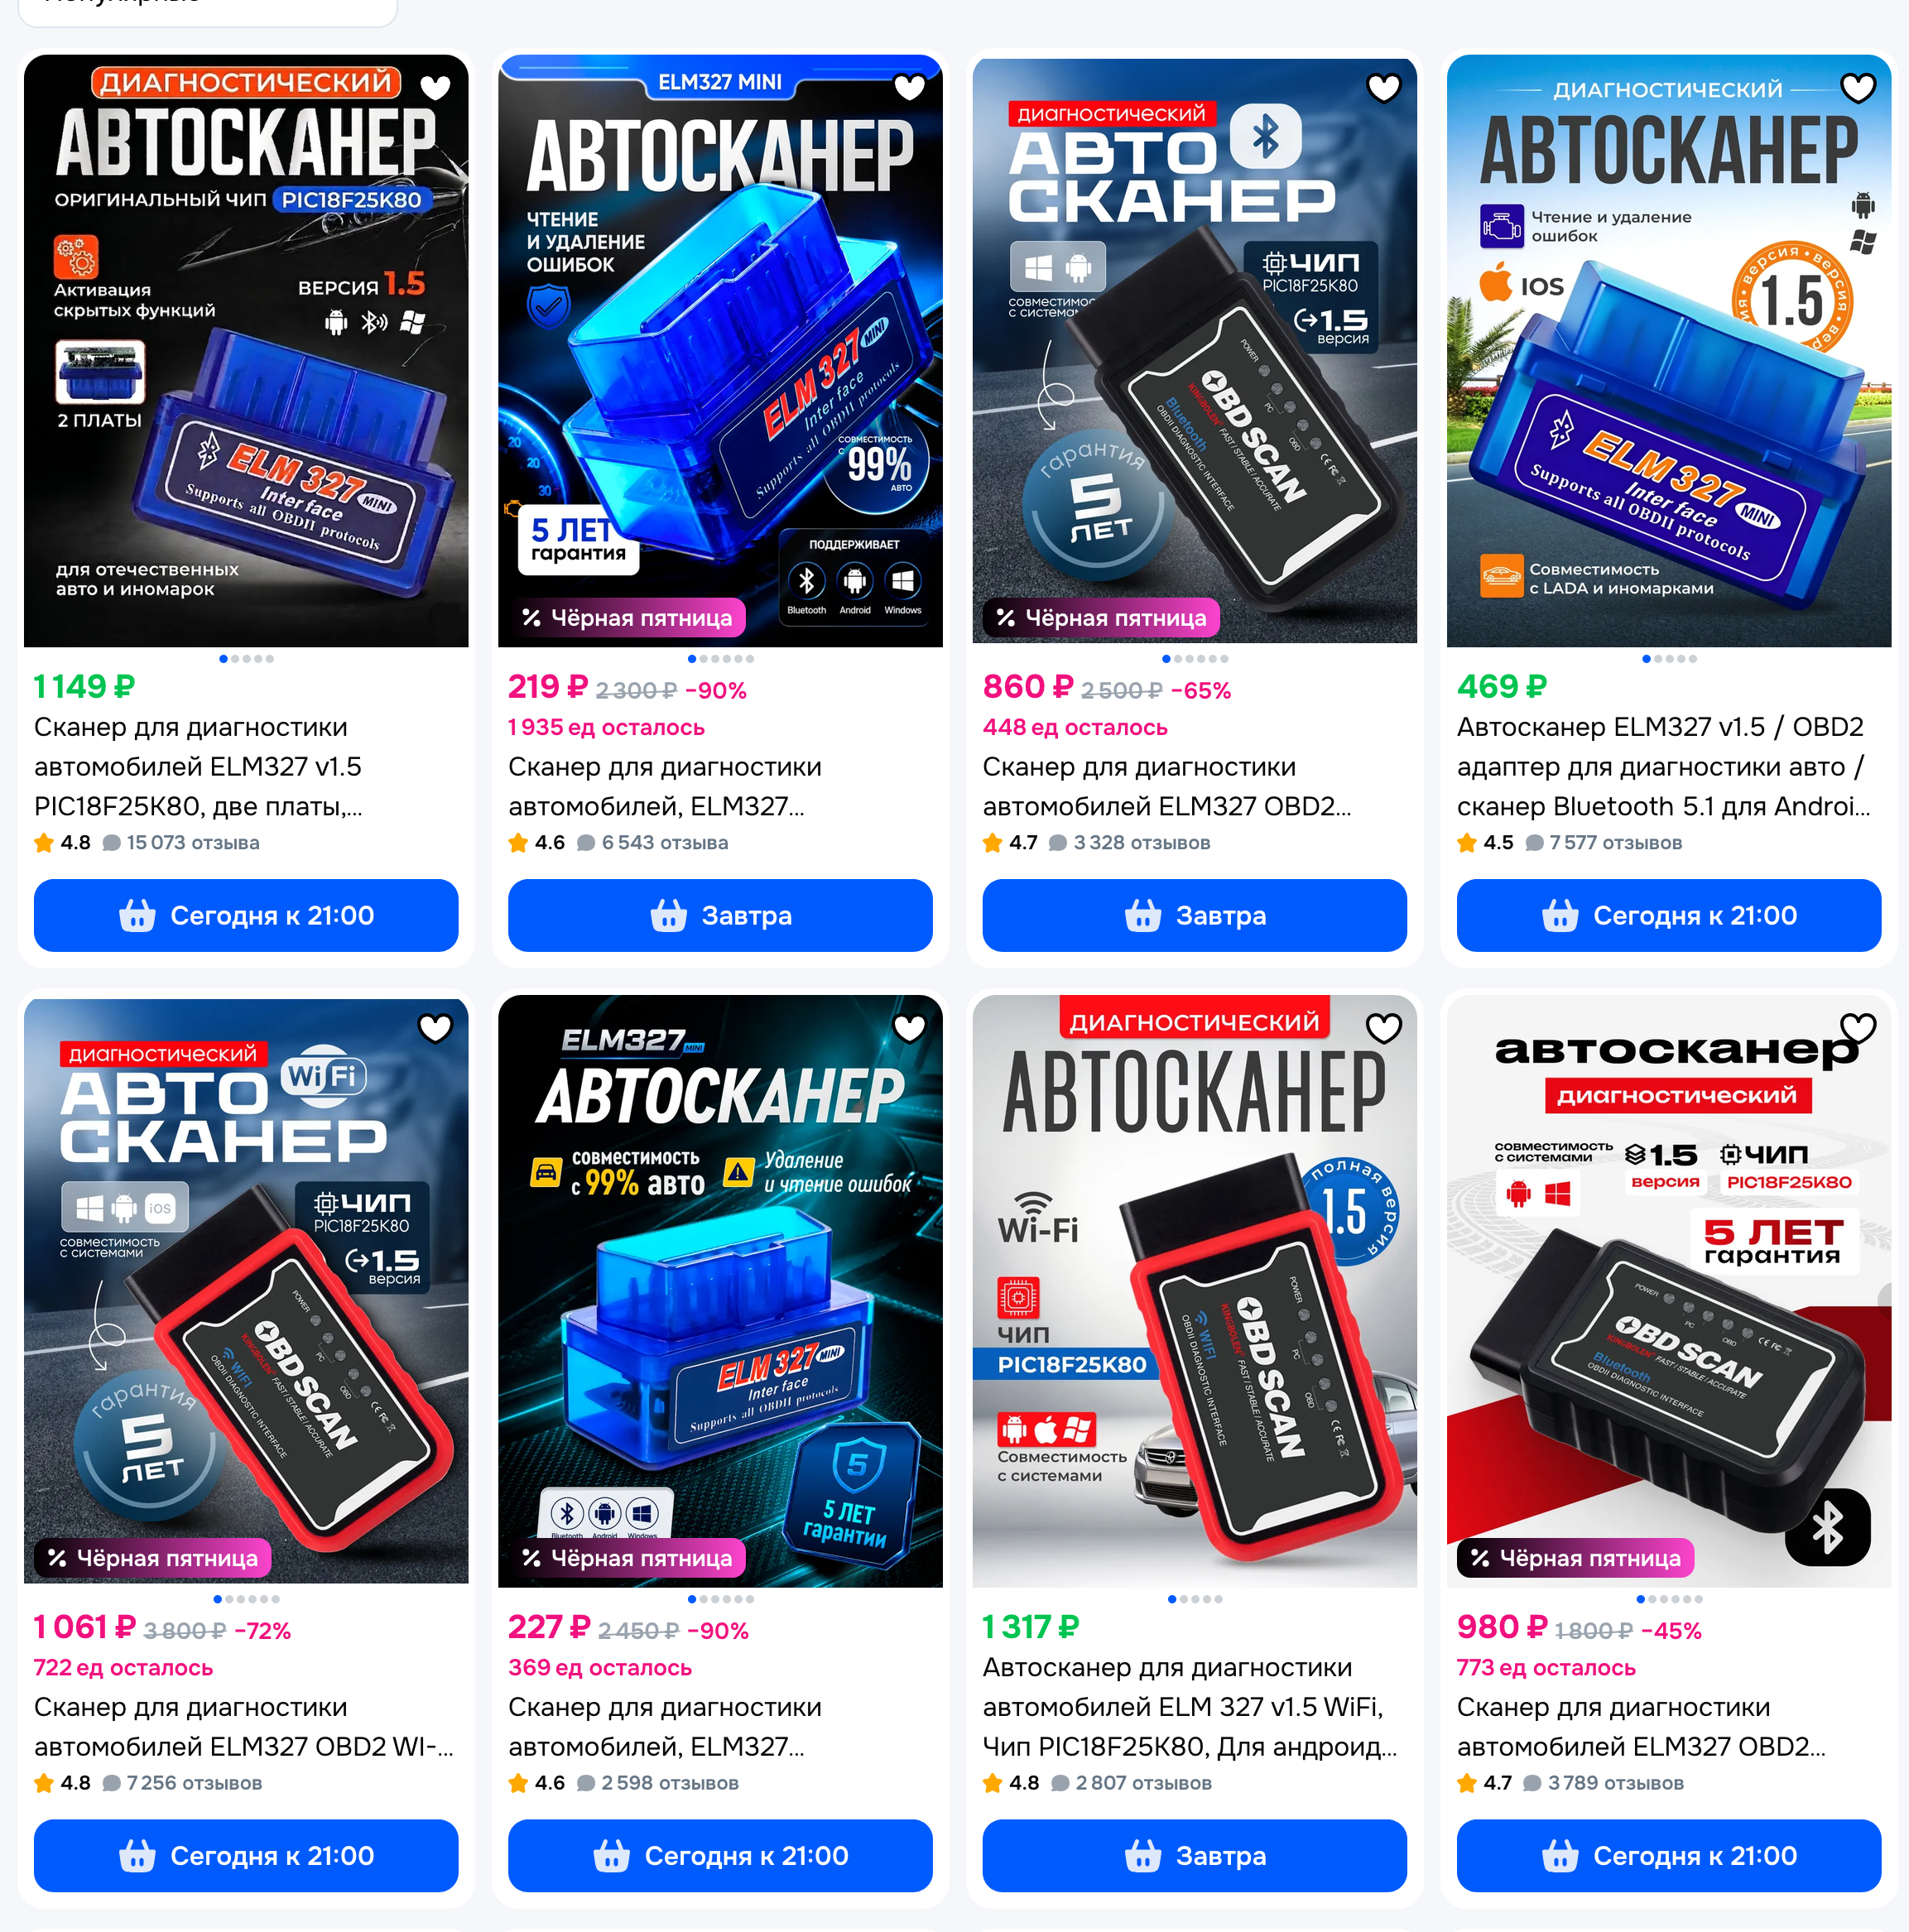
Пример с Ozon модулей о которых идет речь 
TheRaven
18.11.2026 08:23Очень классно, но почему вы решили делать свой модуль?
У них у всех есть фатальный недостаток же, а яндекс известные велосипедостроители.
Лучше бы с причиной "пропадания GPS" хоть попытались бороться, право слово.

Neronse Автор
18.11.2026 08:23С помощью этих модулей можно получить только скорость автомобиля. Скорость даёт расстояния. Для навигации нужны повороты. Этого нет в этих модулях.

ArtemGrinn
18.11.2026 08:23Угол поворота руля не подходит для этих целей?

WannaCode
18.11.2026 08:23Нет. Угол поворота колес и угол поворота автомобиля это две большие разницы. И разница меняется в зависимости от скорости, резины, дорожного покрытия, массы, привода, ускорения/торможения и т.д.

zatim
18.11.2026 08:23Ну и наиглупейший бред же вы пишете. То есть, вы хотите нас убедить, что при вращении руля автомобиль будет ехать вообще по непредсказуемой траектории? Я, знаете ли, уже >20 лет за рулем и у меня даже на старых жигулях было так что куда и насколько сильно я кручу руль, в ту же сторону и настолько поворачивает автомобиль. Вне зависимости от резины и дорожного покрытия.
Что самое печальное, тут нашлись люди, которые такой откровенно детский и наиглупейший бред лайкают.

remindscope
18.11.2026 08:23Видимо за 20 лет за рулем вы ни разу не ездили по снегу?

norguhtar
18.11.2026 08:23Эм. Вы давно ездили по грязи?
zatim
18.11.2026 08:23Давно да. А вы из грязи вообще не вылезаете?
norguhtar
18.11.2026 08:23Это банальный пример там где угол повернутых колес никак не соответствует углу поворота автомобиля. Особенно если у вас стоит шоссейная резина. У меня на машине при ее покупке такая стояла, при передвижении по грунтовке после дождичка превращалось в управление лодкой. Реакция автомобиля на поворот руля была происходила с запозданием и не соответствовала углу поворота руля. Аналогичное поведение можно получить на льду или на толстом слое рыхлого снега.
zatim
18.11.2026 08:23Это банальный пример того, что вы несете бред. Глубокое бездорожье - это 0,00001% всего времени эксплуатации автомобиля.
norguhtar
18.11.2026 08:23Эм. В каком месте обычная грунтовка после дождя это глубокое бездорожье? Вы такую дорогу в куче деревень и СНТ найти можете. Более того можно найти и в городах. А уж рыхлый снег и лед на дороге в городе обычное явление.
zatim
18.11.2026 08:23Если у вас машина все время едет не туда, куда вы рулите - это считается глубокое бездорожье.
norguhtar
18.11.2026 08:23Какое забавное и не верное утверждение. Куда и как едет машина довольно сильно зависит от шин. А у вас сейчас получается если на летних шинах поехать в зимнюю погоду по асфальту со льдом это уже глубокое бездорожье. Как и на шоссейке по мокрой траве или по мокрому грунту к примеру. А внедорожник с полным приводом и на МТ резине по довольно глубокой грязи не находится на глубоком бездорожье, потому что банально едет туда куда вы рулите.
zatim
18.11.2026 08:23Неверное - пишется слитно. В вашем возрасте пора бы уже научиться писать по-русски без ошибок.
Еще раз повторяю, если у вас машина едет не туда, куда вы рулите - вы находитесь на глубоком бездорожье.
Если у вас направление движения автомобиля очень сильно зависит от шин - вам нужно сжечь свое ВУ и никогда не садиться за руль. Вы просто опасны для окружающих, не умеете правильно выбирать скорость движения в зависимости от состояния автомобиля и погодных условий.
Если у вас шины не соответствуют дорожным условиям (зима/лето) - это еще одна причина сжечь свое ВУ - вам нельзя с таким подходом садиться за руль.
norguhtar
18.11.2026 08:23Еще раз повторяю, если у вас машина едет не туда, куда вы рулите - вы находитесь на глубоком бездорожье.
Конечно же нет. Сцепление шин с дорогой зависит от множества факторов.
Если у вас направление движения автомобиля очень сильно зависит от шин - вам нужно сжечь свое ВУ и никогда не садиться за руль.
Нет товарищ это тебе надо перестать корчить эксперта и поездить в разных условиях на разных шинах и по разным покрытиям.
Вы просто опасны для окружающих, не умеете правильно выбирать скорость движения в зависимости от состояния автомобиля и погодных условий.
В данный момент вы опасны для окружающих а не я. Я вот знаю о разных ограничениях сцепления колес с поверхностью. А вы же корчите эксперта. Рассказываете что у вас всегда машина едет туда куда вы типа рулите и всегда машина у вас едет куда надо. Нуну. Очень опасное заблуждение.
Если у вас шины не соответствуют дорожным условиям (зима/лето) - это еще одна причина сжечь свое ВУ - вам нельзя с таким подходом садиться за руль.
У меня шины всегда стоят по погоде. Но вот вы же с упорством достойным лучшего применения не хотите признавать ошибку и рассказываете по глубокое бездорожье. Хотя условия когда у вас стоят шины по сезону, выбрана корректная скорость и машина банально не слушается руля или не тормозит может возникнуть в городе. Если вы не попадали в такую ситуацию, то вы слишком самоуверены и это очень большая причина говоря же вашими словами сжечь ваше ВУ.
zatim
18.11.2026 08:23Конечно же нет
Конечно же да. В 99,999999% времени эксплуатации авто сцепление колес с покрытием достаточно для движения туда, куда рулит водитель.
Если у вас сцепление колес автомобиля с покрытием регулярно пропадает - еще раз повторяю - сожгите свое ВУ. Вы элементарно опасны для окружающих. Вам нельзя находиться на дорогах общего пользования.
Нет товарищ это тебе надо перестать корчить эксперта и поездить в разных условиях на разных шинах и по разным покрытиям.
Я за рулем уже >20 лет, у меня третьи права. Я уже поездил в разных условиях по разным покрытиям, причем таким, что вам и не снились.
Хотя условия когда у вас стоят шины по сезону, выбрана корректная скорость и машина банально не слушается руля или не тормозит может возникнуть в городе.
Это взаимоисключающие утверждения. Если у вас резина по сезону и корректная скорость - машина всегда слушается руля. Если у вас машина не слушается руля и не тормозит - значит у вас резина не по сезону или выбрана некорректная скорость. Если у вас такое происходит на регулярной основе - сожгите свое ВУ, вы опасны для окружающих, вы потенциальный убийца, вам нельзя пользоваться дорогами общего пользования.
norguhtar
18.11.2026 08:23Конечно же да. В 99,999999% времени эксплуатации авто сцепление колес с покрытием достаточно для движения туда, куда рулит водитель.
Раз это так зачем вы выбираете как вы говорите безопасную скорость движения?
Я за рулем уже >20 лет, у меня третьи права. Я уже поездил в разных условиях по разным покрытиям, причем таким, что вам и не снились.
И после этого мне на голубом глазу рассказывают по глубокое бездорожье. Ну да ну да. Очень экспертно.
Если у вас машина не слушается руля и не тормозит - значит у вас резина не по сезону или выбрана некорректная скорость
Так вы определитесь уже
В 99,999999% времени эксплуатации авто сцепление колес с покрытием достаточно для движения туда, куда рулит водитель.
Или нам нужна корректная скорость для этого?
Если у вас такое происходит на регулярной основе - сожгите свое ВУ,
У меня это не происходит, потому что я знаю что такое может происходить и именно по этому я оцениваю дорожную ситуацию и выбираю корректную скорость, а так же ставлю резину по сезону и по типу дорог, по которым осуществляю движение. А не как вы свято уверен что
В 99,999999% времени эксплуатации авто сцепление колес с покрытием достаточно для движения туда, куда рулит водитель.
И уж тем более не порю чушь про глубокое бездорожье.

RTFM13
18.11.2026 08:23Вы не понимаете нюансов инерциальной навигации. Это простительно.
Но достаточно навязчивы в своём невежестве, это уже непростительно.
zatim
18.11.2026 08:23Чья бы корова мычала. Я еще помню как у вас не хватало соображалки прочесть и понять даташит.

nixtonixto
18.11.2026 08:23куда и насколько сильно я кручу руль, в ту же сторону и настолько поворачивает автомобиль
Потому что вы всегда корректируете поворот руля, глядя на дорогу. Попробуйте закрыть глаза и повернуть - я вам гарантирую, что на первом же повороте вы совершите ДТП.
zatim
18.11.2026 08:23Откуда у вас такие совершенно идиотские фантазии? Поворот руля жестко связан с углом поворота колес через рулевой редуктор или рейку. Там даже люфт допускается всего в пару градусов.
norguhtar
18.11.2026 08:23Тесле расскажите. Если что в теслатраке нет прямой связи руля с колесами.
zatim
18.11.2026 08:23И че? Прямой связи нет, но все равно поворот колеса жестко привязан к повороту руля.
Слушайте, вы меня удивляете. Вы с упорством умалишенного спорите с очевидными и банальными вещами. То, что поворот руля должен жестко соответствовать повороту колес - ну это же по-детски элементарно, логично и соответствует здравому смыслу и логике использования авто. Более того, это жестко прописано в техрегламенте и требованиях к техническому состоянию авто. Если у автомобиля поворот руля не соответствует повороту колес - такое авто неисправно, эксплуатация его запрещена! За это даже предусмотрен штраф.
norguhtar
18.11.2026 08:23И че? Прямой связи нет, но все равно поворот колеса жестко привязан к повороту руля.
Не привязано в том то и дело. Можете даже видосы посмотреть в интернете посмотреть. Там резкий поворот руля вызывает запаздывание поворота колес.
Слушайте, вы меня удивляете. Вы с упорством умалишенного спорите с очевидными и банальными вещами.
Я вам привел пример машины где это не так
Поворот руля жестко связан с углом поворота колес через рулевой редуктор или рейку.
Но я спорю с очевидными вещами ага
WannaCode
18.11.2026 08:23Неправда, при повороте колес автомобиль не поворачивает моментально. Вместо этого резина деформируется и создает силу, которая непосредственно и поворачивает. Первые несколько градусов сила меняется примерно линейно в зависимости от угла увода, затем нелинейно, затем уменьшается. Сама сила и ее профиль зависят от резины, дорожного покрытия и распределения нагрузки. То, как это сказывается на автомобиле уже зависит от массы автомобиля, его скорости и длины колесной базы.
"в ту же сторону и настолько" недостаточно точно для инерциальной навигацииzatim
18.11.2026 08:23Ну и лютый же бред вы несете.
Еще напишите что при повороте из-за нагрузок геометрия кузова изменяется, он изгибается, от этого рулевые тяги смещаются и от потому колеса поворачивают в противоположную сторону.

beeruser
18.11.2026 08:23Что самое печальное, тут нашлись люди, которые такой откровенно детский и наиглупейший бред лайкают.
Не заметил лайков на вашем комменте. Вроде всё верно.
Автомобиль едет не туда, куда смотрят колёса.
Гуглите принцип Акермана. Избыточная или недостаточная поворачиваемость.
А также зависимость зацепа от скорости и распределения веса. Для начала.
То что вы как-то перемещались по городу 20 лет не значит что вы умеете водить или что-то в этом понимаете.
zatim
18.11.2026 08:23А сами то гуглили? Поняли о чем речь? Принцип уже железно зашит в геометрию рулевой трапеции.
Скажу вам по секрету: ИИ-шки вам врут. Спрашивать у них не зазорно, но надо еще думать своей головой.

technoParrot
18.11.2026 08:23Во всяком случае, изначально речь про то, что в некотором количестве случаев поворот колёс не определяет поворот автомобиля также точно, как доп.модуль. А учитывая то, что в России мокрая дороге это обыденность, то я бы не стал сильно пологаться на данные о повороте колёс
zatim
18.11.2026 08:23В каком количестве случаев? В 0,00001%? Если поворот колес не определяет поворот автомобиля значит автомобиль неуправляем, в заносе, попал в дтп, неисправен или застрял в грязи. Какой смысл рассматривать ситуации, вероятность которых 0,00001%? Что за лютый бред?! И еще более лютый бред - из-за этого не использовать этот намного более точный источник информации о положении. Гироскоп никогда не даст столь же точной информации.
WannaCode
18.11.2026 08:23в некотором количестве случаев
Поправка: это самое некоторое количество случаев составляет 100%.
Почитайте про угол увода. Мокрая дорога это ничтожно малая часть того, что нужно учитывать. Даже при идеальном зацепе это так просто не посчитаешь.

Gaoo
18.11.2026 08:23HWGPS на вас нет :)
С полгода как парни пилят DR ку в своем софте + данные с ГУ авто их из API Андроида.
Статью почитал, главное - вы не сказали главного - кто принимает решение об валидности данных 3 источников в системе маршрута.....ваш imu так же спокойно "уплывает" с дороги спустя какое то время.....+ надо калибровку делать зависимости от радиуса колес, стиль движения сильно влияет на bias имушки.Neronse Автор
18.11.2026 08:23Системе перед работой нужна поездка по GPS, в этот момент и происходит калибровка скорости из CAN шины. Дрейф компенсируется координатами от LBS. Они приходят реже чем GPS и имеют меньшую точность, но подходят для компенсации дрейфа. Подробнее расскажу в следующих сериях :)

Lirix_vladimir
18.11.2026 08:23А те моменты, когда не глушатся спутники до их потери, а подменяются сигналы как учитываются?
Neronse Автор
18.11.2026 08:23Глушение и подмена отличаются только тем, что подмену нужно сначала определить. Потом у вас просто нет gps координаты и приложения переключаются на LBS. Сам LBS так же помогает определить подмену.
Gaoo
18.11.2026 08:23так так так......а если подмена идет в нормальном стандарте протокола gps, но допустим в вертикальной плоскости ну уровне 4000м над землей со смешением на 20 метров в сторону ? Учитывая что LBS имеет своб погрешность то она только в +....
nixtonixto
18.11.2026 08:23На холодном старте надо позволить пользователю указать своё местоположение вручную, а во время движения привязываться к дорогам на карте, чтобы не лететь на скорости 60 по крышам многоэтажек в 20 метрах от дороги.
Gaoo
18.11.2026 08:23Т.е. если условный старт в месте работы РЭБ то задание курса(направления) у Вас не реализовано никак ?
Neronse Автор
18.11.2026 08:23Реализовано, если откалибрована скорость. Поездка по GPS нужна только для калибровки скорости, потом начинает стартовать и без него.
norguhtar
18.11.2026 08:23Это даже в обычном навигаторе и картах реализовано, если GPS колдобит, можно уточить местоположение.

Yu155
18.11.2026 08:23IMU есть в телефоне почти у всех. Нужно только забрать скорость с ELM327..
norguhtar
18.11.2026 08:23Ну там есть момент что он там везде разный. Плюс телефон в машине далеко не у всех всегда в одном положении.
Neronse Автор
18.11.2026 08:23Всё так. Качество самих сенсоров на телефоне плавающее. Телефон можно закрепить в машине нормально, но даже касание пальцем, которое изменит его положение на доли градуса приведет к тому, что навигация воспримет это как поворот автомобиля и уедет в сторону.
RTFM13
18.11.2026 08:23У них какой-то другой, не кошерный обд2?

konst90
18.11.2026 08:23У них кошерный свисток в OBD, с инерциалкой (IMU) внутри. А в диагностических свистках инерциалки нет.
RTFM13
18.11.2026 08:23вряд ли кошерный. нормальный датчик для инерциалки стоит дороже смартфона и вряд ли щас свободно продаётся. а у них уверен стоит обычный от смартфона.
но даже с нормальным датчиком с инерциалкой есть проблемы потому, что система отсчета связанная с поверхностью земли не является инерциальной.

just4h
18.11.2026 08:23Пропадание gps решается одной сопредельной страной с помощью навигации по сигналам баз промышленного lte, используя их в качестве радиомаяков. В чате гагаринга достаточно подробно обсуждалось. Вообще существует достаточно много источников стартовой навигации. Лет 10 назад я предлагал разработку абсолютной навигации и определения координат объектов, включая навигацию в помещениях для кадастровой инженерии, но тогда мало кого заинтересовало. Если интересно напишите в личку.
norguhtar
18.11.2026 08:23Обсуждали уже. Погрешность будет довольно большая, даже в хорошем случае метров 10

Varowlord4
18.11.2026 08:23Интересно, что самая сложная часть оказалась не в самом принципе инерциальной навигации, а в куче мелочей вроде температурного дрейфа, синхронизации часов и стабильности BLE. Казалось бы, взял гироскоп, получил скорость с CAN и готово. А на практике даже лишние 2 градуса на повороте могут испортить весь расчет траектории
zatim
18.11.2026 08:23Не вижу проблем. Проезжие части и их точные координаты заранее известны. Если принять за факт, что автомобиль движется только по проезжей части, а не сквозь дом, через парк или по реке, то скорректировать угол поворота простейшей логикой не составит труда.
konst90
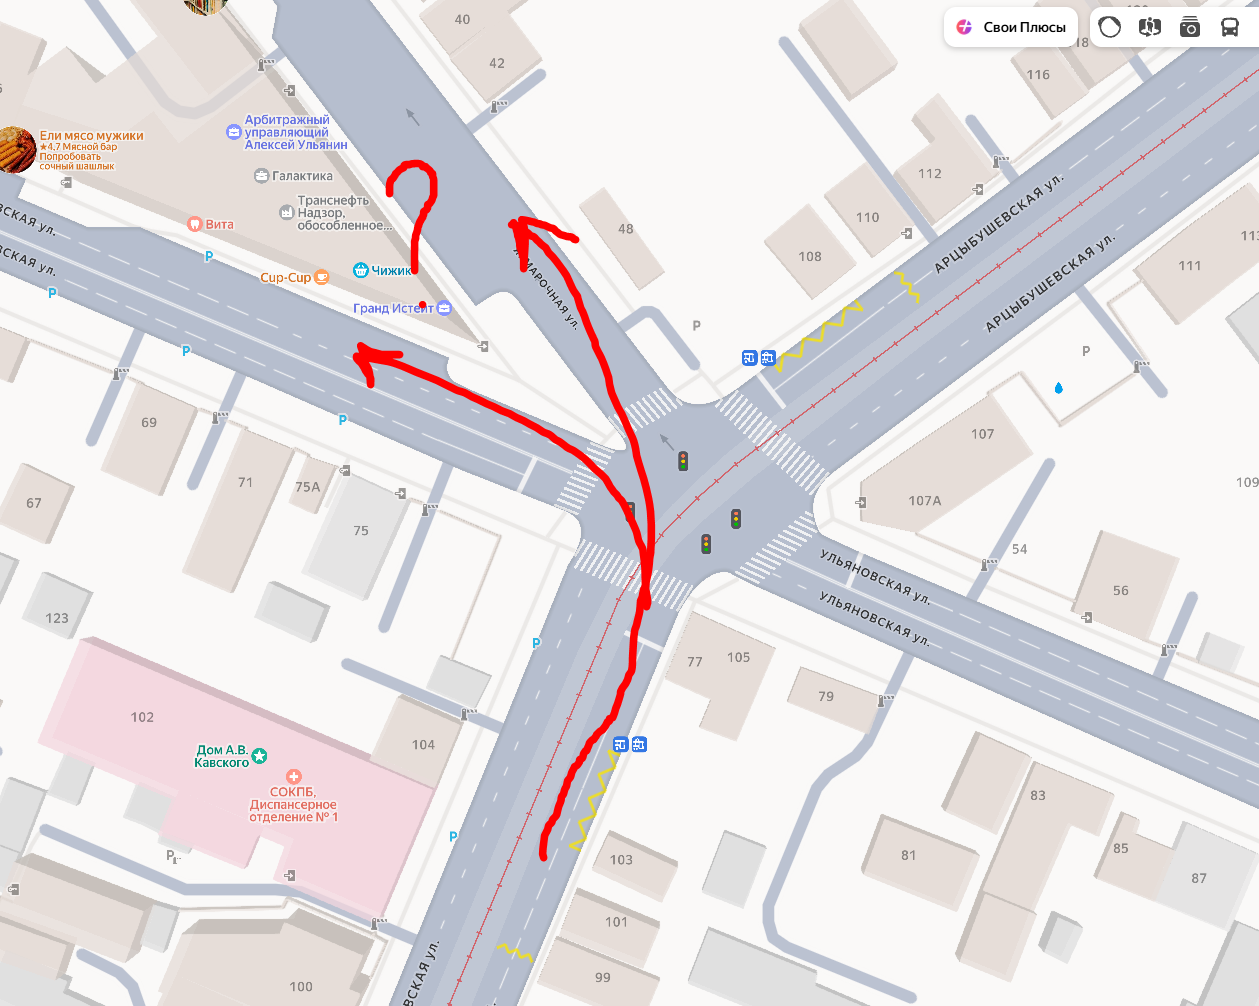
18.11.2026 08:23Это если у вас классический перекрёсток, с поворотом либо 90 направо, либо 90 налево. А если есть две почти параллельные улицы, то можно и промахнуться. Особенно если водитель чуть побуксовал на рельсах, которые там тоже есть.
Типа такого например
zatim
18.11.2026 08:23Ну да, ну да. Можно, конечно, расстараться и навыдумывать ситуаций. А зачем?
И на вашем примере улицы далеко не параллельны. Угол, навскидку, под 40 градусов. Когда выдумываете, старайтесь получше.
konst90
18.11.2026 08:23А зачем?
Затем, чтобы показать, что всё не так просто, как кажется с первого взгляда. Бывают нестандартные перекрёстки и хитрые развязки, бывает срыв колёс на снегу или мокрой дороге, бывает всякое. Ещё вот такое может быть например:
Скрытый текст
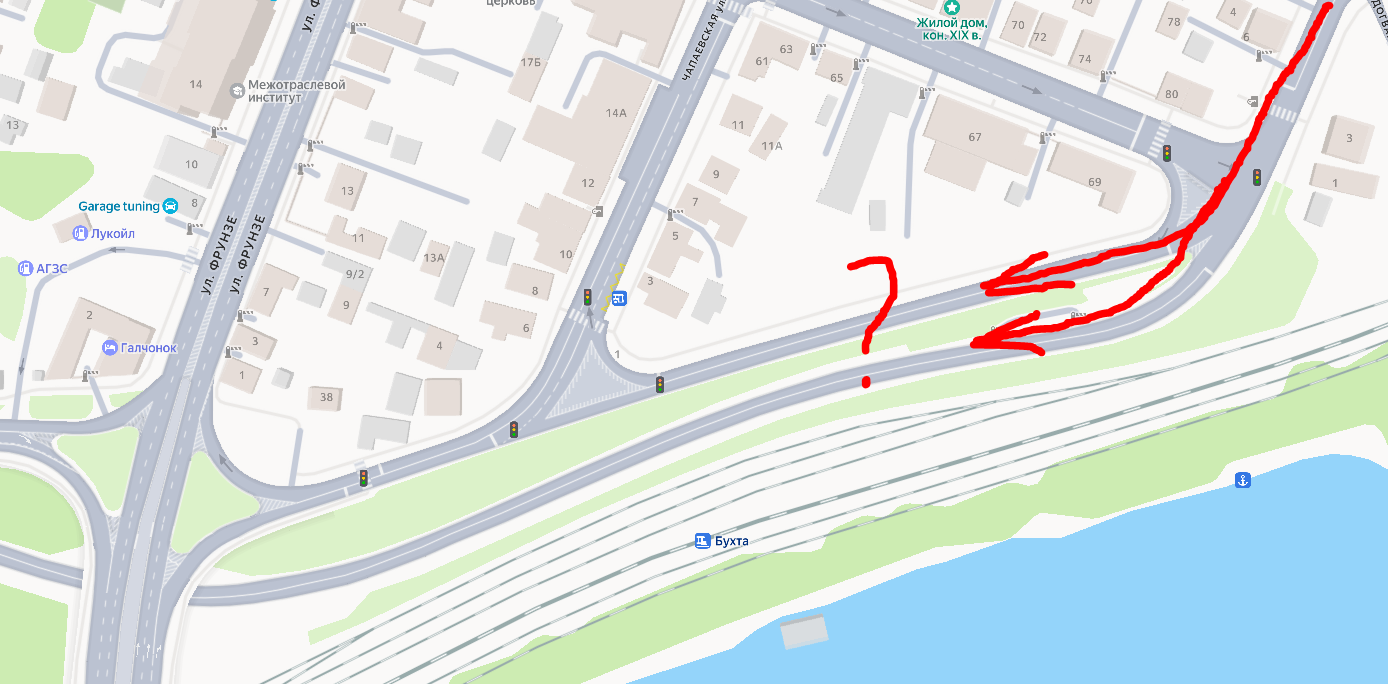
Ну и, конечно, бывают машины, где скорость в OBD есть, а угла поворота руля нет.
zatim
18.11.2026 08:23Затем, чтобы показать
Ну так я об этом и говорю, вы пытались что-то показать, но показали только свое вранье: пишете про параллельные улицы, а показываете явно расходящиеся в разные стороны. Я потому и спрашиваю: зачем вы говорите одно, а показываете другое?
Да, да, не все так просто, все очень сложно, это мы поняли. Если для вас все так сложно, это просто не ваша сфера компетенций. Может стоит тогда выбрать сферу попроще?
Ну и, конечно, бывают машины, где скорость в OBD есть, а угла поворота руля нет.
Вы такие банальные вещи говорите с таким апломбом, как будто это великое знание.
Ну разумеется! Данные о повороте руля будут только на машинах, оборудованных ГУР/ЭУР, где положение колес считывается. На карбюраторной копейке 1975 года, этих данных не будет.
konst90
18.11.2026 08:23Если для вас все так сложно, это просто не ваша сфера компетенций.
Обычно бывает наоборот - чем ниже компетенции в некоей сфере, тем больше уверенности в том, что сейчас мы фигак-фигак и в продакшн. А потом вылезают сложности типа описанного в посте подогрева гироскопа. С углом поворота, видимо, тоже были свои сложности, иначе бы Яндекс взял именно его, а не городил гироскоп.
zatim
18.11.2026 08:23Насчет компетенций яндекса у меня нет иллюзий. Они лезут во все сферы сразу и этим все сказано. Скорее всего, они вызвали программиста, который до этого на авто ездил максимум пассажиром, и сказали ему: с сегодняшнего дня ты занимаешься этим. И он пошел заниматься этим.
И то, что они выбрали гироскоп с кучей гемора вместо простого и железного угла поворота колес как раз об этом и говорит.
Я подозреваю, какие сложности были с углом. Скорость - это стандартный параметр протокола OBD2, ее прочитать вообще нет никаких проблем. А вот всякие другие параметры да еще и посторонних блоков - сплошная проприетарщина. Надо парсить кан-шину, искать нужные пакеты, в общем, напрягать мозжечок. А это уже сложно.
norguhtar
18.11.2026 08:23А ошибку дрейфа, при ее накоплении по карте не корректируете? Ну к примеру машина доехала до точки окончательной к примеру. Или по карте получается что машина едет не по дороге а по домам.

bazanovv
18.11.2026 08:23Наверное, поздно уже, но посмотрите эту ссылку - вы были не первыми, в проекте тоже в дополнение к GPS используются данные о перемещении автомобиля с его собственных бортовых систем, выходит очень хорошо. И про опыт использования гироскопа на авто тоже есть что почитать.
И, да, будет ли интеграция с Яндекс навигатором, а лучше - провайдер координат для системы Android, и, если ответ на любой из этих вопросов "да" - где и когда можно будет купить? И какие требования к авто, в OBD у всех несколько разные наборы данных. Считываете ли вы, например, угол поворота руля / колёс там, где он есть в CAN?
И рассматривается ли работа с головными устройствами Android, а не с телефоном? Там есть особенности реализации Bluetooth, т.к. ему нужно быть ещё и клиентом, а не только сервером.

nafa2017
18.11.2026 08:23А/м KIA Picanto, 2022 г.в., сборка Россия, Автотор.
Купил на Али приставку с Android, которая подключается к магнитоле в а/м, представлясь телефоном от Apple. (Экран магнитолы становится экраном приставки). В настройках приставки включено брать координаты из машины.
Теперь самое интересное. 100% точно показывает координаты в тоннелях, где никакой навигации нет. Речь идет о длинных тоннелях типа Лефортовского, тоннеля под Серебрянным бором, тоннелей в развязках (например поворот с Дмитровского ш. из Москвы на Мкад налево - 2 поворота на 90 град и один на 270 град)
Приставка не подключена к интернету, все беспроводные интерфейсы выключены, то есть координаты только от машины. И это не навигация по вышкам связи и т.п. - по ним не будет такой точности.
Если в настройках приставки включить свой GPS, в тоннелях ничего не показывает (логично).
Такое поведение еще можно было бы понять в Яндекс-Навигаторе (который знает где есть дорога а где нет и может понимать что если машина заехала в тоннель, то и едет по нему и для определения координат достаточно только скорости). Но оно же и в программе Ozi Explorer, для которой карта - это просто картинка и которая не знает где есть дорога а где нет.
То есть получается что описанная в статье навигация уже есть в более-менее современных машинах. Вот только не знаю, это идет из машины или из Эры-Глонасс. Но есть факт: за 4 км Лефортовского тоннеля (а он с поворотами) положение а/м не искажается, то есть на выезде из тоннеля машина на карте тоже будет на выезде и никакого скачка на карте при переключении на спутник не происходит.
То есть не надо вообще ничего выдумывать никакх CAN и OBD - все уже сделано автопроизводителем и есть в готовом виде. Единственная проблема - когда GPS спуфят, не знаю как принудительно указать машине точку где она находится чтобы вообще игнорировала спутники и дальше смотрела только на расчетные координаты.

economist75
18.11.2026 08:23Координаты в тоннелях кажутся точными потому что там есть нитка тоннеля на карте + скорость по CAN или просто усреднение скорости из теории. В тоннеле все движутся с одной скоростью, плюс минус разной в полосах. Так что увы, никакой мистики, одна математика.

Lev3250
18.11.2026 08:23В тоннелях есть bluetooth метки
nafa2017
18.11.2026 08:23Во всех тоннелях, парковках ТЦ ? Поставили метки, передали информацию о них производителю а/ м ? Вряд ли, да и такое поведение в объектах которые построены уже после покупки а/м. Магнитола не имеет доступа к интернету и взять информацию об этих метках ей неоткуда.
nafa2017
18.11.2026 08:23В OziExplorer карта - это просто картинка с определенным координатами углов. Исходя из текущих координат программа показывает положение на ней. Содержимое картинки программа никак не анализирует и она не знает где есть дорога где нет.
economist75
18.11.2026 08:23Похоже на магию тогда, но все-таки нет. Давно не
ломалзапускал Озик, но помню что поддержку векторного OSM туда завезли, так что скорее всего ехали по вектору. Растр в Озике в Мск, надеюсь не ГШ? Мы тут в горах с ним боимся ходить, не то что в туннелях кататься.Плюс точность кажется оттого что вычисленные по CAN координаты "магнитятся" к вектору, делая его "100% точным".
nafa2017
18.11.2026 08:23Карта растровая, сам делал. Да и какие могут быть вектора на парковке в ТЦ. Гугл, кстати пишет, что переключение на внутренную навигацию при пропадании сигнала GPS это официально заявленная KIA функция для машин со встроенным навигатором и даже дает несколько ссылок на их сайт. Разумеется навигатор еще может уеще привязать к улице.
Но у меня встроенного нет, получается, что эти координаты считает сама а/м, и даже без привязки считает хорошо.

offuckingcourse
18.11.2026 08:23Наверное, еще имеет смысл закладывать размер шин - по заводу он или отличается. На самом деле он может даже с завода незначительно отличаться для разных комплектаций - диски разного диаметра, разной высотой резины доводят до одного размера, но погрешность есть. Еще поговаривают, что спидометр незначительно завышает показания, не знаю

kukovik
18.11.2026 08:23кмк, это можно откалибровать на конкретной машине за несколько поездок.

Markscheider
18.11.2026 08:23думаю, такую калибровку надо просто предусмотреть по крону. Если смартфон видит тонну спутников, точность - 10 см :), едешь прямо - то программа считает обороты колес, сравнивает с пройденным расстоянием по GPS и записывает в память коэффициент. И так регулярно.
norguhtar
18.11.2026 08:23Спидометр на легковых машинах даже на штатных шинах завышает показания на 5-10%. Легко убедиться при езде с навигатором при работающем gps
Lirix_vladimir
18.11.2026 08:23Дополню. Это сделано специально, чтобы к производителям авто не было исков, мол спидометр занизил скорость, я получил штраф, вы виноваты или не дай бог умрет кто в дтп и выявится такой нюанс.
Так что все производители просто +5-10% добавляют, чтоб погрешность упредить

dmitrymartynenko17
18.11.2026 08:23Опыт 5-10% не подтверждает. Например Беларусь - не штрафуемое превышение скорости до +10 км/ч. Поездка в городе по спидометру 70-71 км/ч камерой не штрафуется, но если ловят на скорости 72 км/ч, то приходит штраф в котором указано превышение на 11-12 км/ч. Если бы реально скорость была завышена производителем на 5+%, то штраф бы не приходил до 74-77 км/ч по спидометру.
norguhtar
18.11.2026 08:23Причем тут Беларусь? Еще раз посмотрите когда едете по трассе скорость в навигаторе и на спидометре
Lirix_vladimir
18.11.2026 08:23Сильно зависит от производителя и конкретной марки (либо вообще конкретного экземпляра). Помню давно еще, лет 25 назад журнал За Рулем делал такие тесты на полигоне НАМИ. Почти все авто от 5 до 15 % показали завышение по спидометру, а вот волга показала полное совпадение - 0%
norguhtar
18.11.2026 08:23На грузовиках калибруют, но там это важно так-как на них стоят лимитеры и там ехать 5-10% ниже реальной скорости такое себе.
zatim
18.11.2026 08:23Завышает показометр - стрелка в приборной панели. С датчика сигнал идет вполне себе адекватный. Он тупо пропорционален оборотам колеса.
Markscheider
18.11.2026 08:23Все мои вопросы задали вот в этом комментарии, не буду повторяться.
А вот что интересует: чьи данные считаются приоритетными, если GPS спуфят: вашего устройства или "спутника"? Ну и да: открыт ли протокол, можно ли будет (если устройство уйдет в серию) брать с него сырые данные и прикручивать к другому навигационному ПО (тут прекрасно понимаю желание Яндекса удержать всех в экосистеме, но все равно ведь отреверсят :))


Dorill
18.11.2026 08:23Ого, даже температуру датчика пришлось учитывать, чтобы навигация работала точнее. Вроде небольшая деталь, а без нее могут быть ошибки. Вон сколько нюансов у такой на первый взгляд простой разработки
norguhtar
18.11.2026 08:23Есть ещё одна простая разработка. Библиотека для работы со временем датами и диапазонами

Grim13
18.11.2026 08:23Звучит неплохо. Надеюсь, в случае успешного тестирования появится возможность купить и использовать с Я Навигатором / Картами.


GeorgeTudosi
18.11.2026 08:23Много вопросов и соображений сразу.
В обычных Картах (не для такси) работает? Я бы купил. Только Андроид, или яблоки тоже?
Калибровка и коррекция на ходу: в приложении же есть карта, а не просто чистый лист с координатной плоскостью. Когда поступают данные с Компаса, можно почти со 100% уверенностью сказать, что мы в машине, а значит, ехать можем только по дороге — по крайней мере в городе. Тогда можно небольшой дрейф и по углам, и по дистанции править с опорой на карту. Там, конечно, много нюансов (например, то, что не все соблюдают ПДД), и учитывать их надо, и это сложно, но не представляется невозможным. Например, при расхождении с картой исходя из истории движения отсекать невозможные положения до тех пор, пока не останется одно — оно и будет истинным. Что-то подобное, наверное, уже делается на развязках, когда точности GPS недостаточно, чтобы наверняка сказать — съехала машина на дублер или нет, но при изменении направления движения маршрут исправно перестраивается.
Я не стал бы совсем игнорировать данные акселерометра. В сочетании со значениями скорости, которые дает сам автомобиль, может получиться более полная картина — и, в частности, может оказаться возможным точнее принимать решения в точках ветвления.
Данные о скорости, которые отдает автомобиль, не только неточны, но и нестабильны. Помимо очевидных пробуксовок есть еще факторы. С какого колеса поступают данные? А оно внутреннее или внешнее в повороте? А что с давлением воздуха в шинах? Больше давление — больше радиус, и бортовой компьютер это не учитывает. Проехал немного — резина прогрелась, давление выросло. Постоял — остыла.
Так что, думаю, учет всего комплекса данных (от всех доступных датчиков + от карты) даст гораздо лучший результат, чем у вас сейчас есть.
Можно ли, и стоит ли учитывать данные акселерометра и гироскопа самого телефона? Часто он в движении закреплен, и его положение относительно автомобиля довольно стабильно, хотя и заранее неизвестно. Калибровка + определение ситуации, когда аппарат закреплен плохо могут дать дополнительные данные — которые можно использовать даже без подключения к автомобилю, хотя точность, несомненно, будет намного ниже. Но с задачей «правильно проехать туннель / несколько перекрестков без GPS», думаю, даже телефонные датчики должны справиться. Особенно с опорой, опять, на карту.
В любом случае, спасибо за статью. Интересно, и написано хорошо. И приятно, что в этом направлении идут разработки, — может быть, получим снова возможность ездить по Москве по навигатору, а не по пеленгам на высотки, как сейчас.
zatim
18.11.2026 08:23С какого колеса поступают данные?
Не знаю как там на других авто, у меня на ниве данные на спидометр поступают от системы ABS. Она усредняет данные с каждого колеса.
А что с давлением воздуха в шинах? Больше давление — больше радиус, и бортовой компьютер это не учитывает.
От такой ерунды погрешность в районе нуля. От незаводской резины другого дмаметра погрешность будет намного больше.

CrashLogger
18.11.2026 08:23У многих машин датчик скорости стоит в коробке передач, а что там с колесами - вообще неважно.
zatim
18.11.2026 08:23Коробка вообще то жестко связана с колесами шестеренками. В этом случае усреднение происходит механически дифференциалом.
norguhtar
18.11.2026 08:23Не знаю как там на других авто, у меня на ниве данные на спидометр поступают от системы ABS. Она усредняет данные с каждого колеса.
Я вас расстрою но датчик скорости у нивы стоит в раздатке а не через ABS считается :)
GeorgeTudosi
18.11.2026 08:23От такой ерунды погрешность в районе нуля. От незаводской резины другого дмаметра погрешность будет намного больше.
У меня машина умеет говорить «Проверьте давление в шинах» без датчиков давления. Очевидно, по разности количества оборотов колес за некоторое время измерения, другого пути просто нет. Чувствительность метода в конкретной реализации в районе 0.1–0.2 бар (при такой разнице уже начинает орать). Так что погрешность, конечно, небольшая, но никак не в районе нуля.
Да можно и посчитать. По моей грубой оценке, например, за счет прогрева резины на скорости и сопутствующего увеличения давления воздуха внутри радиус может «уехать» на пару процентов, и так же изменится ошибка определения скорости. Если же, например, колесо травит, и давление ниже нормы, разница может оказаться еще больше. Плюс на радиус влияет износ резины, хотя его вклад может оказаться и меньше. Но в совокупности только эти факторы могут легко дать процентов пять. Желающие могут аккуратно посчитать самостоятельно.
Наблюдение: спидометр на приборной панели у меня стабильно завышает скорость относительно GPS SOG при хорошем сигнале на ~5%. Сделано ли это преднамеренно, или зависит от резины (о которой машина ничего не знает) — вопрос открытый, но факт остается фактом.
В сухом остатке: полностью доверять данным о скорости, которые передает автомобиль, нельзя. Но их можно и полезно принимать во внимание при условии периодической калибровки на участках с высокой точностью GPS позиционирования.
zatim
18.11.2026 08:23Погрешность в районе нуля. Пара процентов - это вы загнули через край. Пусть, к примеру, диаметр колеса примерно полметра. Вы хотите меня убедить что диаметр может измениться на ЦЕЛЫЙ САНТИМЕТР только от давления??? Чушь полная. Вы хоть раз колесо накачивали? Оно при накачке (изменение давления В РАЗЫ) лишь немного меняет форму.
А по поводу спидометра, завышения скорости - это всем известный факт. Странно, что вы не в курсе этого. Все спидометры штатно завышают скорость на 5...20%. Это сделано специально.
В сухом остатке, данные о скорости, которые передает автомобиль - наиболее точные и достоверные данные. Потому что это реальное физическое колесо, которое катится по реальной физической дороге. Это прямые, а не косвенные измерения. Это самые точные измерения из всех возможных, их точность ограничена только вашим желанием точного измерения. Знаете как раньше (да и сейчас) топографы измеряли расстояние? Катили по дороге колесо!
Очевидно, по разности количества оборотов колес за некоторое время измерения, другого пути просто нет.
Есть. Во многих авто в колеса встраивают беспроводные датчики давления. Почитайте инструкцию на ваш авто, скорее всего, это ваш случай.
konst90
18.11.2026 08:23Вы хотите меня убедить что диаметр может измениться на ЦЕЛЫЙ САНТИМЕТР только от давления??? Чушь полная.
И тем не менее, система контроля давления в шинах по датчика ABS существует и работает. У меня при сезонной смене резины (лето и зима немного разные) загорается лампочка системы TMPS, а датчиков в колёсах нет, это я знаю точно.
zatim
18.11.2026 08:23У вас на одной оси стоят разные колеса? Это запрещено. А иначе как система заметит разницу? Если вы поменяли 4 одинаковых колеса на другие 4 одинаковых колеса - для системы разницы нет.
Вангую, лампочка загорается потому, что шиномонтажник крутил колесо при снятии/установке. И накопилась погрешность. У меня на ниве тоже загорается лампочка, если одно колесо долго крутить в воздухе.
konst90
18.11.2026 08:23У вас на одной оси стоят разные колеса?
Нет, конечно.
А иначе как система заметит разницу?
Не знаю, но то, что замечает - это наблюдаемый факт.
Вангую, лампочка загорается потому, что шиномонтажник крутил колесо при снятии/установке.
Точно не крутил, машина на передаче и ручнике всё время стояла. И тем не менее, лампочка после этого загорелась.
И, возвращаясь к теме - на Драйве описано много случаев именно с Вестой, где нет штатных датчиков давления, когда та же лампочка загоралась при проколе колеса. То есть изменение длины пути на оборот достаточное для того, чтобы это было заметно для блока ABS.
zatim
18.11.2026 08:23Не знаю
В этом вся ваша суть. Не знаю, но пишу.
То есть изменение длины пути на оборот
Не на один оборот. Там нужно тысячи, десятки тысяч оборотов. И все это хорошенько усреднить да еще хитрым алгоритмом обсчитать. Иначе лампочка загоралась бы при каждом повороте автомобиля налево или направо.
konst90
18.11.2026 08:23Иначе лампочка загоралась бы при каждом повороте автомобиля налево или направо.
Если бы для неё дураки алгоритм писали, то да. Но, очевидно, писали не дураки и о том, что машина иногда поворачивает, были в курсе и как-то этот момент обработали. Поэтому она и не загорается при повороте, но горит при проколе. Это наблюдаемый многими водителями факт. Если он не вписывается в вашу теорию - ищите дыры в ней.
zatim
18.11.2026 08:23Так это в вашей теории прокол. Вы не можете объяснить как система увидела замену 4 одинаковых колес на 4 других одинаковых колес.
Ну и опять же. Вы пишете про прокол. Прокол - да, она увидит. Когда колесо спущено почти что в ноль. Но вот снижение давления на 0,1 бара как у ТС - нет.
konst90
18.11.2026 08:23Так это в вашей теории прокол.
В какой именно теории, простите? То, что TPMS в Весте конфигурится и работает через блок ABS - это не теория, это факт. Тут без вариантов, датчиков давления в колёсах там нет. То, что система видит прокол колеса - тоже факт, который прекрасно объясняется.
И то, что она у меня увидела смену колёс - тоже факт, наблюдаемый мной. Его я однозначно объяснить не могу, признаю. Может, на одной оси было чуть больше (но в пределах погрешности) давление в правом колесе, а после замены стало чуть больше в левом, и вот уже это резкое изменение стало заметно системе.
Но я не пойму, что вы пытаетесь доказать. Что невозможно заметить изменение давления в колесе? Любой опытный водитель скажет, что возможно. То, что блок ABS это изменение увидеть не может? Очевидно многим водителям, что может и видит. Что я где-то ошибся при смене резины? Это запросто, но на суть вопроса влияет слабо.
zatim
18.11.2026 08:23Его я однозначно объяснить не могу, признаю.
Объяснить не могу, что вообще происходит - не понимаю, но обязательно к чему-нибудь этот факт приплету. Это же факт! Его обязательно надо к чему-нибудь приплести, не может же он без дела валяться.
Что невозможно заметить изменение давления в колесе?
На 0,1 Бар как у ТС - невозможно.
RTFM13
18.11.2026 08:23Проблема в том что для инерциалки нужна точность в любом случае больше. Допустим у вас ошибка 1%. Повернул 100 раз уже ошибка 100%. При наложении на карту разбег в километры будет через несколько минут.
Для авто надо предполагать что машина едет по маршруту отмеряя дистанцию по обд и проверяя повороты гироскопом. Это еще как-то может сработать. Но близкие повороты после длинной прямой может не отдуплить.
zatim
18.11.2026 08:23Допустим у вас ошибка 1%. Повернул 100 раз уже ошибка 100%.
Я в который раз поражаюсь вашему глубочайшему знанию математики! Тот даташит еще был цветочками, а щас прям ягодки поперли)
GeorgeTudosi
18.11.2026 08:23Повернул 100 раз уже ошибка 100%.
Нет, так всё-таки не работает. Ошибки при каждом обороте суммируются, но и пройденный путь тоже суммируется. 1% на 1 оборот останется 1% на 1000 оборотов.
Другое дело — абсолютные величины. Допустим, вы проехали без GPS 10 км. При ошибке 1% расхождение измерения с реальностью будет 100 м, и это уже реальный сценарий «показываем не тот поворот, который надо».
Но пробег по прямой внутри города на такую дистанцию, причем без промежуточных участков, на которых есть сигнал GPS — это частный случай. Насколько частый — можно обсуждать, но явно далеко от 100% всех потребностей навигации. Да и вообще сделать хоть какое-то приближение к реальной позиции вместо ее полного отсутствия — уже хорошо. В конце концов, водитель на то и имеет глаза, чтобы на местности отличить правильный поворот от неправильного, и если карта хотя бы приблизительно показывает ему позицию, это уже намного легче. А после поворота есть шансы, что получится скорректировать позицию по новым данным — опять не 100%, но и не 0.
RTFM13
18.11.2026 08:23Систематическая (неустранимая) погрешность будет суммироваться в некотором приближении.
Главная проблема вообще не в этом. Фактически измеряемая величина - вторая производная от угла (или расстояния - не суть важно). По этому там всё еще на время умножается да еще два раза. Т.е. для ошибки с углом даже поворачивать никуда не надо. Дрейф угла будет при любой погрешности. А у датчиков есть еще и собственный дрейф измеряемой величины. По этому из за дрефа нуля без коррекции на голой инерциалке у вас машина на другую планету улетит за ночь стоя на парковке.
Дрейф дистанции можно скорректировать по обд. А дрейф угла с нужной точностью - нет. Чистая инерциалка не будет работать даже с коррекцией по обд.
про алгоритм по маршруту я выше писал. это единственный сколько-нибудь рабочий вариант. но там хватит гироскопа смартфона.
konst90
18.11.2026 08:23Можно ли, и стоит ли учитывать данные акселерометра и гироскопа самого телефона?
Так они именно для этого и сделали свой адаптер, а не сделали возможность подключаться к существующим. И в адаптер воткнули акселерометр с гироскопом, который точнее, чем типовой телефонный.

alisichkin
18.11.2026 08:23Добрый вечер! Тоже писал для ESP32 С3 Super mini ) Сразу соответствующие вопросы: Код написан на C/C++? Какие библиотеки использовались? NimBLE или родную от Espressif Systems? Памяти хватило ESP32 для всего проекта?
Neronse Автор
18.11.2026 08:23С++, памяти хватило, NimBLE используем
Но памяти хватает потому что все расчеты мы делаем в телефоне. Часть расчетов пробовали переносить, напрмиер из сырых сенсоров переходить к кватернионов, на это с оптимизациями тоже хватило, но уже впритык.alisichkin
18.11.2026 08:23Да использование “современного” подхода - добавил библиотеку - решил проблему, на ESP32 может привести к печальным последствиям (нехватка памяти).
Какие запомнились подводные камеи про работе с ESP32? У меня проблема с mini была в том, что плата отказывалась подключался к WiFi - после долгих поисков и просмотра логов проблема решилась добавлением строчки:
WiFi.setTxPower(WIFI_POWER_8_5dBm)

RulenBagdasis
18.11.2026 08:23Когда GPS пропадает или показывает неверные координаты, навигационная система теряет реальное положение автомобиля.
Какая-то очень нишевая штука. Помимо GPS есть ещё Глонасс, Галилео, китайская Байду (или как она там называется). И приёмники делают давно универсальными. Что должно произойти, чтобы все эти системы отключились одновременно? На ум приходит только тоннель какой-нибудь. Но навигатор понимает скорость авто до тоннеля, свернуть там, как правило, некуда и может приблизительно предположить, где находится авто. Ради этого дополнительно цеплять какое-то левое устройство в авто выглядит максимально странным. Не, ну ещё какая-нибудь вспышка на Солнце может всё вырубить, но такси тогда будет волновать людей в последнюю очередь. Всё это выглядит как попытка решать несуществующую проблему.
norguhtar
18.11.2026 08:23Наш РЭБ спуфит все сразу. GPS тут как ксерокс общее для систем позиционирования
RulenBagdasis
18.11.2026 08:23Не понял, в РФ уже спутниковую навигацию “отключают” в городах? Речь же про такси, а не про военную технику на передовой. Если так, то вспоминается один тезис: организационные и социальные проблемы не решаются техническими средствами.

levge
18.11.2026 08:23У нас в Израиле тоже так делали, во время последнего конфликта. Включаешь Google Maps а там вообще не тот город, а то и страна другая. Сложнее наводить беспилотники… Ну и курьерам было очень весело искать людей
norguhtar
18.11.2026 08:23Не понял, в РФ уже спутниковую навигацию “отключают” в городах?
Да. В случае тревоги GPS спуфится во всем городе. Без тревоги GPS спуфится вокруг ЖД вокзала к примеру. Дико не удобно потому что там еще безумная развязка накручена :)
konst90
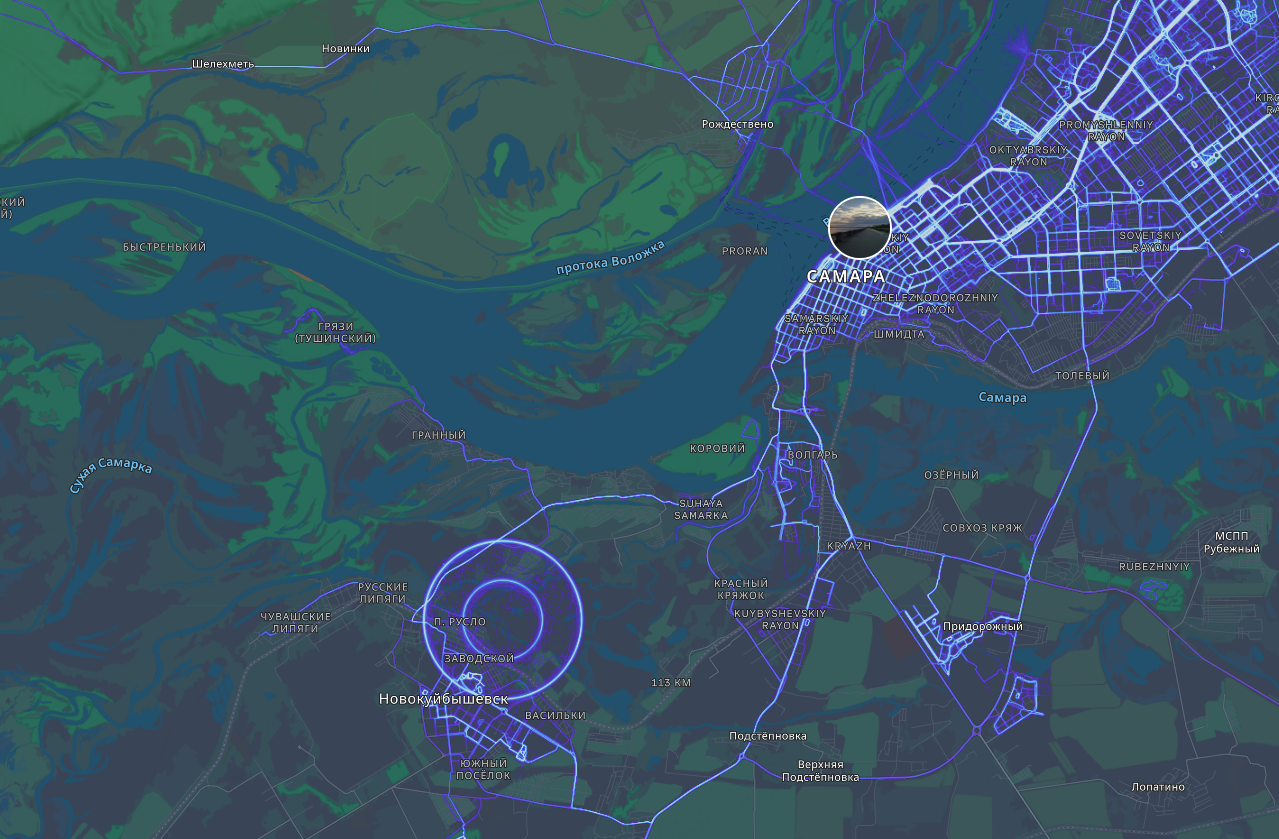
18.11.2026 08:23Не понял, в РФ уже спутниковую навигацию “отключают” в городах?
Да. Вот, например, Strava Heatmap по Самаре. Видите два ровных круга внизу? Это не стадион такой, это глушилки треки портят.
Скрытый текст


valera_efremov
18.11.2026 08:23Не пробовали лучше бороться с причинами "сбоев" GPS и мобильного интернета?


alcotel
18.11.2026 08:23Уход на 3 градуса в час - это в 5 раз медленнее вращения Земли, мягко говоря недурно для MEMS-гироскопа. Даже если его приходится постоянно калибровать и термостатировать. Какой же датчик вы в итоге выбрали?
el_mago
18.11.2026 08:23Навевает воспоминания о 2008-2014 годах. Тогда было популярно делать автономную автомобильную навигацию с учетом мат. модели и привязкой к карте для сброса ошибки. Получалось очень точное позиционирование. Вот обычная БИНС без привязки к карте в автономном режиме выдавала ошибку 100 м за 20 секунд.
CrashLogger
18.11.2026 08:23Тоже занимаемся навигацией без GPS, правда под землей) Тут и Wi-Fi сети с сотовыми вышками не помогут. Раскидали по шахте Bluetooth маяки, ориентируемся по ним.

LF69ssop
18.11.2026 08:23Автомобилей без CAN по мнению яндекса не существует?
CAN шина никогда не врет? Всегда отдает информацию?
Достаточно притянутые за уши постулаты.
Как по мне подобное устройство даже на внешнее питание не должно надеяться, а уж тем более чьи-то посторонние датчики.norguhtar
18.11.2026 08:23Ну машина без CAN шины это предания седины глубокой. Напомню что 20 летняя машина это машина производства 2006 года. А там уже CAN шина была в полный рост. А в машине без нее принято навигироваться по бумажной карте а не эти ваши технологии богомерзкие

achekalin
18.11.2026 08:23Скажите, а нет какой-то тайной инфы, почему эта прога Я.Про (которую у каждого таксиста вижу на телефоне, даже если он едет на авто с Android Auto) - не запускается на экране ГУ в авто? Так понимаю, AA не реализован?
Markscheider
18.11.2026 08:23С Андроид Авто (по моему личному опыту) масса камней, связанных с выводом туда сторонних програм (не из экосистемы Гугл и их братьев).
Думаю, яндекс плюнул на это в итоге. Хотя плевок также прилетел в обычных водителей, которые хотят яндекс-навигатор на андроид-ГУ (как встроенном, так и установленном).
Но, повторюсь, тут вина не одного яндекса: гугель пускает в АА не все приложения и там надо пять бубнов порвать, чтоб что-то изменить руками.

romanmerkulog
18.11.2026 08:23Спасибо за познавательную статью.
Как вы определяете что GPS снова возвращает адекватные координаты и ему можно доверять?

Dark_Purple
18.11.2026 08:23Сначала глушим себе gps, потом героически преодолеваем эти трудности.
norguhtar
18.11.2026 08:23Вообще такое полезно в том числе и когда его не глушат, но есть зона не уверенного приема. В этом случае у вас точность систем позиционирования будет страдать. Если есть возможность ее улучшить другими средствами почему бы и нет? При пешей навигации к примеру используется и акселерометр и компас, чтобы быстрее определять направление движения пользователя.

Mike-M
18.11.2026 08:23Статья понравилась, а проект нет.
Вангую, он долго не протянет — слишком много костылей.
NAI
А не проще ли сделать
камерурегистратор и через машинное зрение определять все - от полосы движения, до улиц и перекрестков. Тем более что у вас уже есть сервис "зеркала"norguhtar
Не проще. У вас одна и та же улица летом осенью зимой и весной будет разная. Плюс еще зависит от погоды.
Lirix_vladimir
Нейронка и этому обучится
NAI
Ну время года и погоду вы и так знаете, так что подсовывать нужные веса не выглядит чем-то сложным. Второй момент, есть же знаки с указанием улиц (да-да не везде, но все же)
Выглядит более надежно чем пытаться угадывать какой там радиус колес
Скрытый текст
Вы же в курсе что на одной и той же машине могут стоять колеса с разным диаметром и в мануале честно предупреждают, что спидометр(кэн-шина) из-за этого будет врать.
Могу ошибаться, но погрешность может доходить как раз до 2%
norguhtar
А можете мне подсказать если так все просто то где чертво роботакси уже?
NAI
Так вот же оно - https://www.tesla.com/robotaxi (ну и на ютубе вагон роликов как это работает в реальной жизни), вот еще https://waymo.com/
и вот...мне даже неловко ссылку оставлять, https://autonomy.yandex.ru/products/robotaxi ну это если вы не знаете что в соседнем отделе яндекса делается
Про китай вообще говорить не приходится, надеюсь, трех ссылок хватит?
Пс-с-с, парень, у них(яндекса) еще роботы доставщики есть - они прям сами(!) по тому же городу(!!) ездят, человеков объезжают, светофоры читают по тропинкам гоняют.
Да-да понятно что там основную роль берут лидары, но вижн тоже есть. Ну и все же не надо мешать в кучу управление и фактор навигации
norguhtar
Да-да и все ездит исключительно без оператора и robust и купить можно с автопилотом 3 уровня так ведь?
NAI
да
norguhtar
И где можно купить уже машину чтобы самому не рулить и чтобы робот сам мог реагировать на не штаные ситуации? Теслу мне предложите с FSD?
И где везде роботакси? Ведь все работает хорошо же так ведь? Чет пока я вижу все эти вот смотрите ездит, в ограниченных местах и под присмотром оператора (ага там с той стороны за машинами все еще следит индус).
Про роботов тоже смешно. Они массово все еще не тут. Все так же ограничено местами ездят. Причем ездят они так ограниченно не первый год и зоны их использования чет не шибко то быстро расширяют.
Okeu
а вот кстати с удаленным индусом тема интересная - сидишь себе, играешь в Euro Track Simulator, а тебе еще и денюжка капает :)
norguhtar
Ну там не совсем конечно симулятор, там индус больше выполняет надзирающую роль, чем управляет, но тем не менее отслеживать не творит ли дичь транспорт на автопилоте приходится.
Okeu
я просто вспомнил про якобы автономных роботов тесла, которые оказались аватарами индусов)
pin2t
Есть некоторые пррблемы https://www.latimes.com/business/story/2026-11-17/california-dmv-bars-waymo-from-driving-on-freeways
AlexanderYudakov
Не надо его угадывать, этот радиус. Его можно посчитать, когда доступна GPS. И запомнить.
brat_viktor
А как понять что GPS не врет?