

Человек всегда стремился выйти за пределы своих, довольно ограниченных, возможностей физического тела, расширяя их за счёт разнообразных технических приспособлений — не исключением являются в этом длинном ряду решений и способы организации видения, в тех условиях, в которых обычно зрение человека его подводит — например, в полной темноте.
За XX век было выработан целый ряд решений подобного рода, и, в последнее время, появляются новые, весьма любопытные области, над которыми (по идее) можно было бы поработать, так как в результате можно было бы получить довольно удивительное изделие, само по себе даже тянущее на стартап!
Особенно интересно и привлекательно, с моей точки зрения, во всём этом то, что, если в предыдущие исторические периоды в подобной области могли работать преимущественно корпорации, то теперь, даже любители могут попытать свои силы!
Итак, посмотрим, о чём же речь?
Пожалуй, одной из самых впечатляющих возможностей последних лет является возможность создания и использования лидаров — своеобразных локаторов оптического диапазона, позволяющих определять расстояние, за счёт испускания лазером импульса света оптического диапазона и последующей регистрации приёмным устройством отражённого луча, где, зная скорость распространения света, за счёт простого замера времени (за которое импульс света вернулся обратно) можно получить значение расстояния с высокой точностью.
Кстати, об этом обычно в явном виде не говорят, однако, учитывая, что в лазерных лидарах используется источник света с низкой расходимостью (лазер), фактически, это означает, что можно получать чёткое значение дистанции, на больших расстояниях — просто потому, что энергия луча сохраняется достаточно сконцентрированной, чтобы, будучи отражённой от объекта, вернуться обратно в фотоприёмник, который сможет уверенно зарегистрировать её наличие.
Этим, например, оптические радары выгодно отличаются от тех же самых звуковых сонаров, например, ультразвуковых, где энергия волны быстро рассеивается, как бы размазываясь на большой площади, в виду чего, регистрирующее устройство уже на довольно короткой дистанции начинает терять возможность уверенно различать вернувшийся сигнал.
И в этой области буквально совсем недавно случилось интересное событие — на сайте платформы Raspberry Pi была буквально в июне 2026 года выложена статья о разработчике под ником Peppes_Ghost и его изделии — мобильном носимом устройстве для сканирования окружающего мира лазерным лидаром и захвата облака точек, вызвавшая большой интерес:
Если мы обратимся к официальной странице проекта, то сможем узнать и некоторые интересные подробности, в частности, техническую спецификацию:
Дальность детектирования объектов — 40 метров (если объекты обладают хотя бы 10% отражательной способностью) и 80 метров (если они обладают 80% отражательной способностью);
Поле обзора: 360° по горизонтали, -7°…+52° по вертикали;
Скорость захвата точек: до 200000 в секунду;
Точность определения расстояния: до 2 см;
Угловая точность: до 0,15°.
А также, из статьи и официального сайта мы можем почерпнуть и некоторые подробности касательно аппаратной части:
Корпус был напечатан с применением 3d печати (как отмечается в статье — «напечатан в стиле «Охотников за привидениями» :-) );
В качестве мозга конструкции был взят достаточно мощный микрокомпьютер Raspberry Pi 5;
Для сканирования было использован промышленный лидар Livox Mid-360, подключенный через порт Ethernet;
Для сохранения большого потока данных, в реальном времени был использован SSD диск;
Две одновременно подключенные камеры Raspberry Pi Camera, снимающие видео, цвет из которого в дальнейшем будет наложен на облако точек;
Модуль акселерометра/гироскопа (встроен в лидар Livox Mid-360, для компенсации ошибок захвата точек окружающего мира, с учётом «размахивания» устройством в руках и вибраций ходьбы).
Из любопытного — как автор проекта откровенно говорит в видео ниже, он использовал для разработки программного обеспечения этого устройства ИИ Claude, с помощью которого ПО проекта было написано и были синхронизированы: импульсы лазера лидара, частота кадров камер, а также (насколько можно понять) всё это было откорректировано с учётом показателей модуля акселерометра/гироскопа:
Чем этот проект интересен, с моей точки зрения — мы здесь, пожалуй, что впервые видим любопытный подход, сама идея которого (но не конкретное аппаратное решение!) могут быть использованы весьма необычным образом: создания полноценных очков ночного видения!
Основная затея рассматриваемого проекта, насколько можно судить, заключается именно в создания «3d слепков» — то есть, отсканированных копий, каких-то локаций в реальном окружающем пространстве, именно это и обуславливает достаточно сложную (и, надо думать, дорогую!) аппаратную часть, которая, в теории, может быть существенно упрощена, если не нужно хранить данные, к тому же, обрабатывая их с применением сложных алгоритмов (SLAM) для дальнейшего сшивания облака точек в поверхности трёхмерных объектов!
Однако, начнём с самого начала…для меня, в виду того, что я постоянно сам занимаюсь и интересуюсь пожалуй, что многими более-менее значимыми новостями из области робототехники, — когда я впервые узнал об этом проекте сканирования окружающего пространства, стало абсолютно очевидно, что, во-первых, аппаратную часть устройства можно многократно упростить и удешевить; а во-вторых — применить совершенно неожиданным образом, которым ещё никто никогда не применял — создать полноценные очки нового видения, для обзора на большие дистанции, с видением окружающих предметов на максимальной чёткости!*
*По крайней мере, насколько это позволяет аппаратная часть (о ней ниже)!
Дело в том, что реализация ночного видения, всегда занимала мои мысли, с той точки зрения, что представляет собой своеобразное «техническое волшебство» что ли, где, несмотря на понятность происходящего, всё равно это вызывает какой-то детский восторг… :-)
По большому счёту (несмотря на то, что википедия различает три вида, как минимум), я бы разделил все средства ночного видения всего лишь на два подвида: теплового зрения и усиления слабого света.
А вот уже теплового зрения, можно, по идее разделить на два подвида:
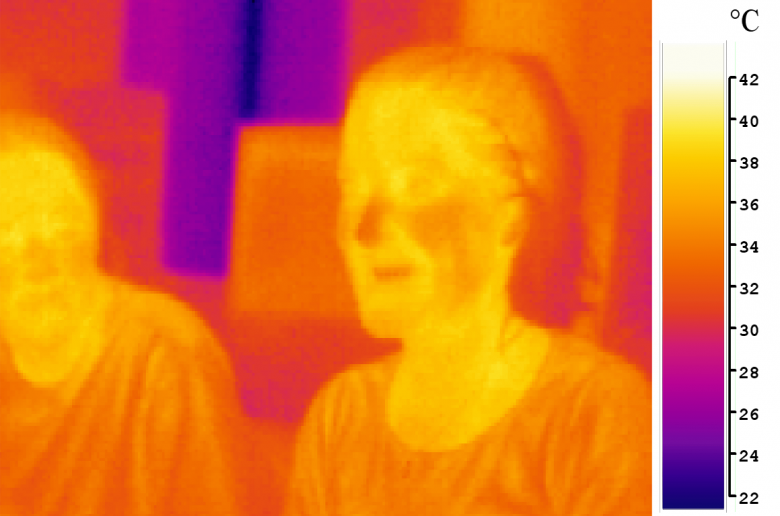
Собственно теплового зрения (регистрация инфракрасного излучения, с длиной волны 7,5…14 мкм) — с применением массива «микроболометров» — специальных микродатчиков пиксельного размера, сопротивление которых изменяется в зависимости от теплоты, попавшей на них:
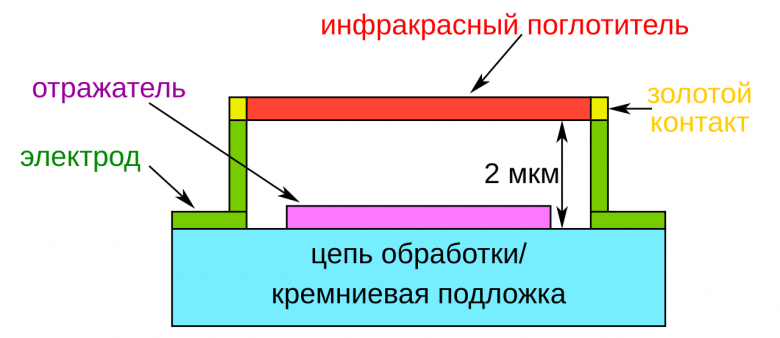
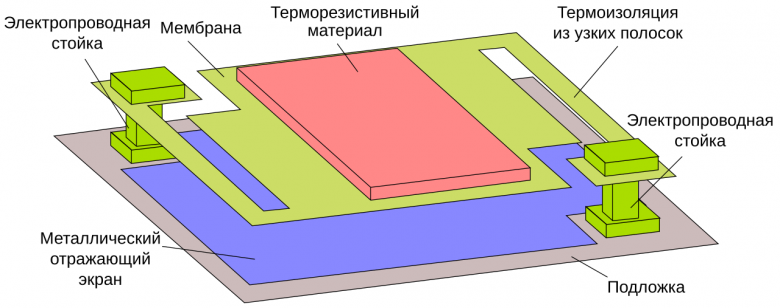
Сразу видим, что устройство весьма сложное, и это — всего лишь один пиксель! Становится понятно, почему тепловизоры сколь-нибудь значимого разрешения стоят таких больших денег!
Регистрация инфракрасного излучения ближнего (0,7...1,5 мкм) диапазона, где чувствительностью к нему обладают матрицы обычных камер, у которых специально, для устранения искажения и размывания цветов обычно устанавливается инфракрасный (ИК) фильтр.
Кстати говоря, это один из самых простых вариантов получить ночное видение — интернет полон вариантов, где люди снимают этот инфракрасный фильтр, после чего, камера начинает довольно неплохо видеть в условиях сумерек, однако, для реализации более-менее уверенного видения, как на серийно продаваемые образцы (например, у систем видеонаблюдения), так и на самодельные устройства — устанавливают обычно, так называемую, «инфракрасную подсветку» — массив ИК светодиодов, подсвечивающих пространство перед камерой.
Альтернативные варианты ещё более сложны — например, тот же самый усилитель слабого света военного типа:
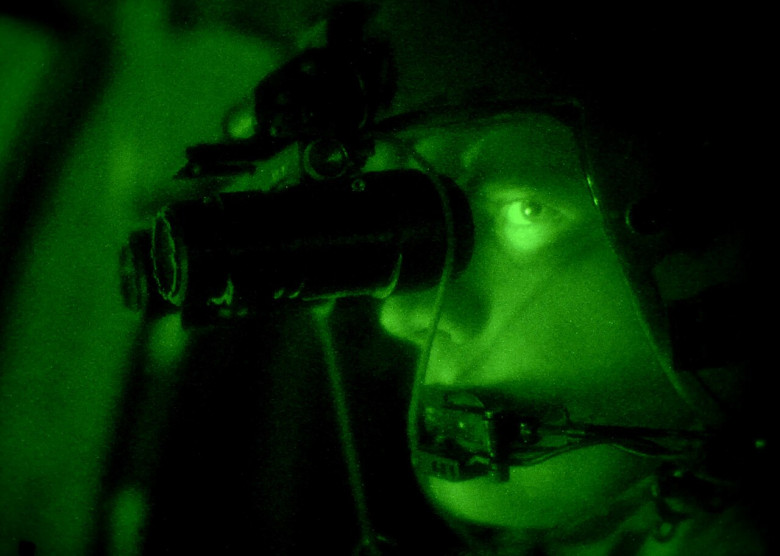
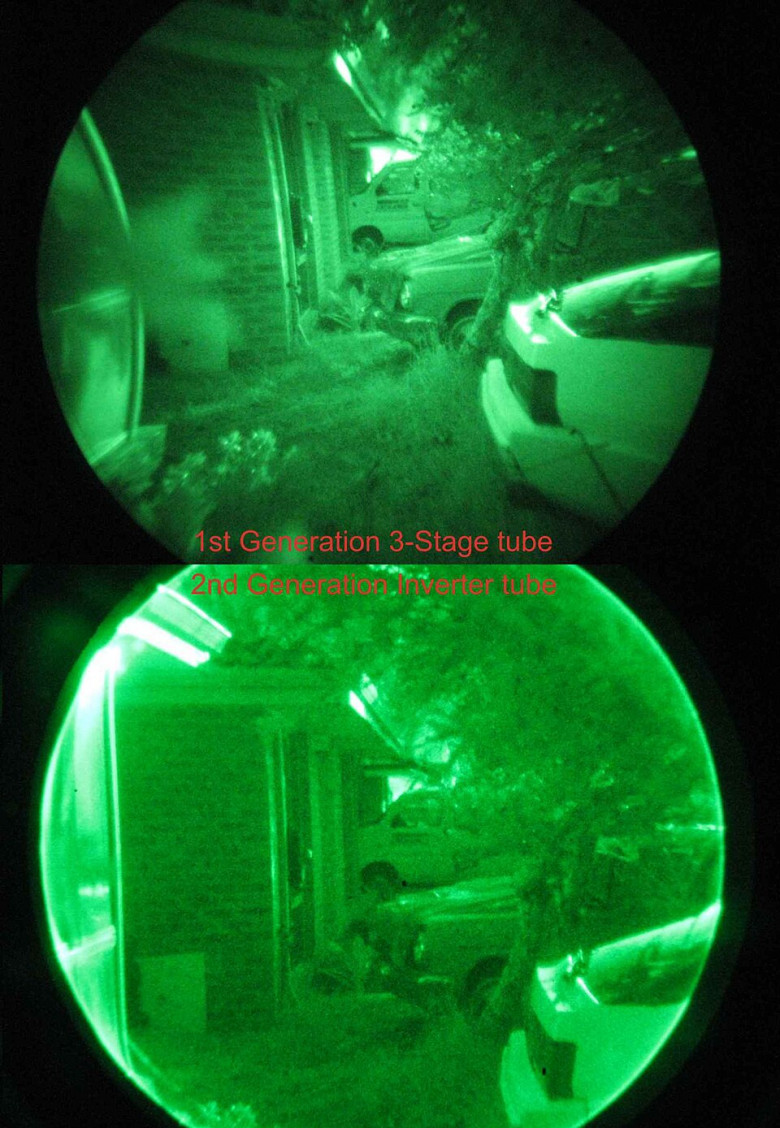
Где применяются вакуумные приборы, с выбиванием фотонами электронов из фотокатода (ниже на картинке — серого цвета), которые затем, в свою очередь, летят в сторону пластины с более высоким потенциалом и выбивают электроны из неё (красного цвета), где уже они, летят в сторону экрана, покрытого люминофором (зелёного цвета), и заставляют его светиться — что и наблюдается через оптическую систему объектива:
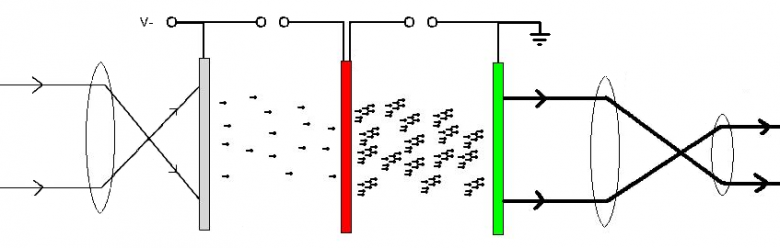
Таким образом, что мы можем констатировать:
Это или дорого (как альтернатива — ооочень дорого :-) ), если иметь в виду тепловизор в чистом виде;
Или дёшево, но для относительно близких дистанций и, всё равно, требует внешней подсветки для уверенного видения (т.е. в полной темноте не прокатит);
Или вообще нереально — если иметь в виду усилители слабого света военного типа.
Кажется, затык? И можно ли вообще разрубить этот «Гордиев узел»?
Как ни странно, именно это потенциально и может сделать лидарная система, на базе которой можно собрать весьма оригинальную (и относительно недорогую!) систему ночного видения! Кроме того, это очень интересно и с чисто технической точки зрения и так (вроде бы), никто не делал!
Посмотрим вкратце, как это можно было бы реализовать…
Если попробовать посмотреть по рынку, то станет очевидно, что одним из готовых решений (если ориентироваться на них) может быть использование известного модуля лазерного дальномера Benewake TFmini-S:
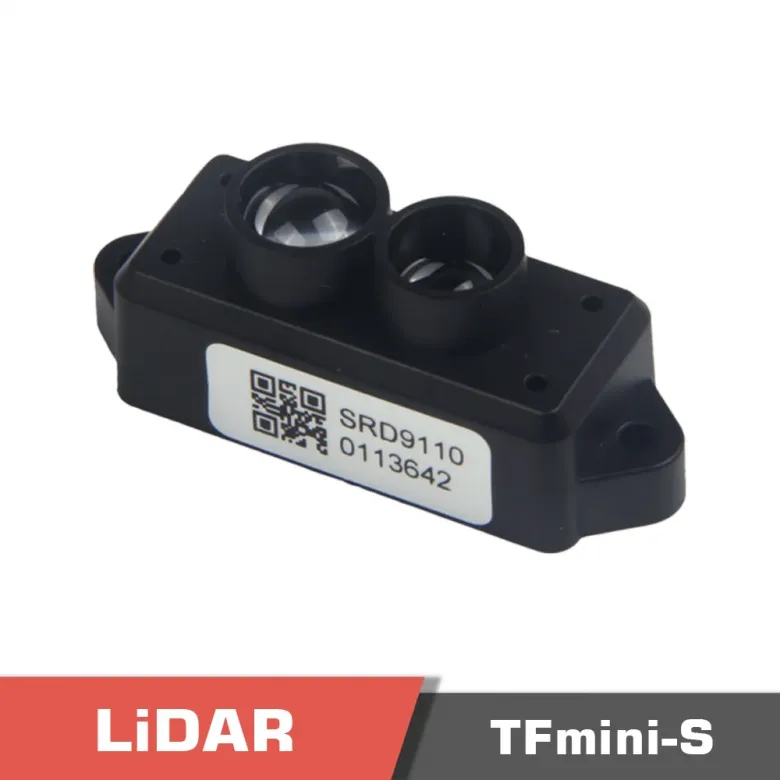
Если посмотреть на технические характеристики, то мы увидим, что из интересующих нас характеристик можно отметить, что датчик позволяет видеть вплоть до 12 м, допуская при этом опрос с частотой до 1000 Гц, где при этом, представляет собой единый модуль из приёмника и излучателя (что может быть удобно само по себе).
Однако, так же мы можем для себя отметить, что датчик не является особо дешёвым, и, к тому же, нас ограничивает верхняя планка частоты опроса (1000 Гц, а может потребоваться больше).
Однако, лидар — это не только лазер и приёмник света, кроме них ещё и необходима некоторая система развертки луча!
При этом, учитывая, что необходимо строить достаточно плотную сетку точек, простые решения наподобие относительно медленно вращающегося зеркала не годятся.
И, на мой взгляд, здесь практически идеально подходит МЭМС-зеркало: миниатюрное зеркало, колеблющееся в двух плоскостях, на базе которого можно реализовать полноценную развёртку луча, с огромной частотой: скажем, если мы посмотрим на описание одного из типовых МЭМС-зеркал, то, мы увидим, что на базе него было реализовано решение лидара, с разрешением аж 0,05°, и частотой кадров 1,15 кГц!
Как они там пишут в описании (не дословно, но сама суть) — «на основе этого зеркала возможно достижение субмиллиметрового уровня точности»!
И, что особо интересно — зеркало уже представляет собой полностью готовый электронно-механический модуль, где, похоже, что, инженеру не нужно думать над совсем уж низкоуровневыми функциями (я так понимаю, гашением вибраций зеркала и т.д и т.п.) — всё это уже реализовано аппаратно и остаётся только озаботиться относительно высокоуровневыми вещами: собственно, перемещением зеркала, отсылкой команд на его контроллер, по его интерфейсу:
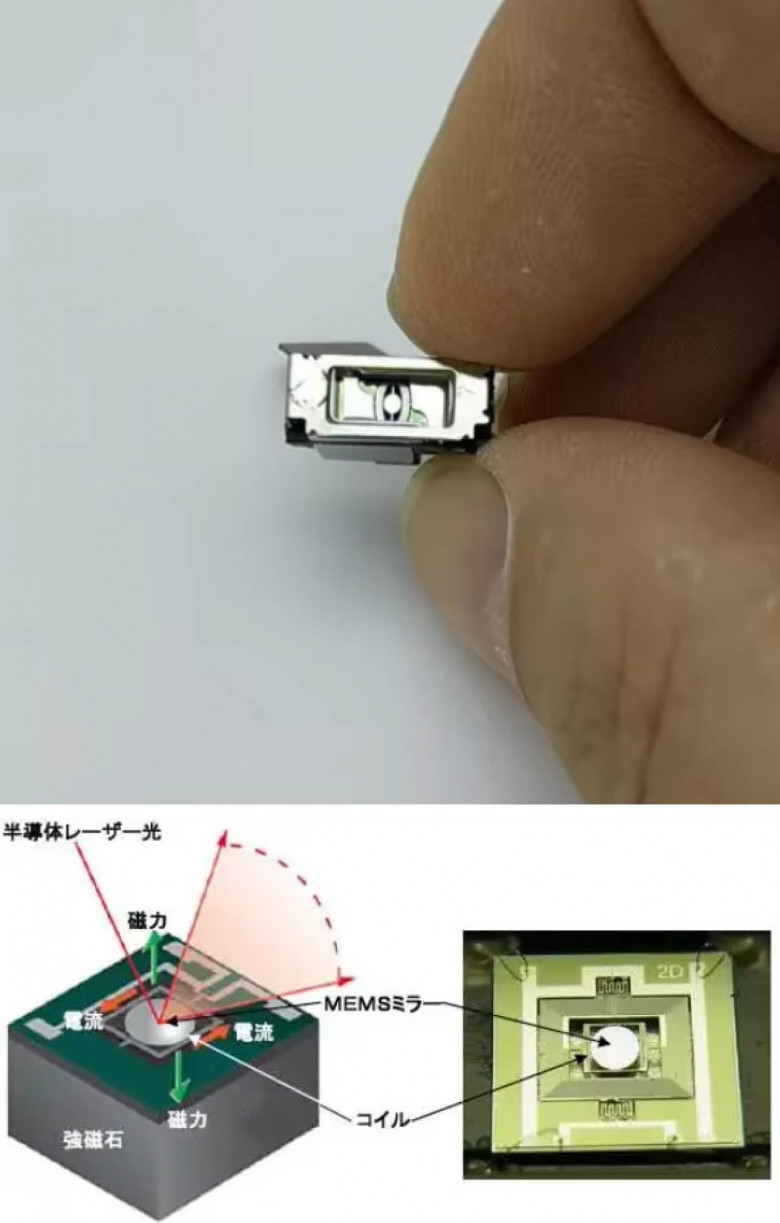
Также, при взгляде на характеристики этого зеркала становится очевидным, что использование готового модуля Benewake TFmini-S — абсолютно неприемлемо в этом случае: просто-напросто, он станет узким горлышком, с его частотой опроса 1 кГц: за один полный кадр развёртки зеркала — этот модуль сможет «мигнуть» в лучшем случае один раз (но я подозреваю, что в реальности и ещё меньше)!
Таким образом, становится понятно, что, во-первых, зеркало — это потрясающая вещь сама по себе и оно может дать очень хорошую картинку; во-вторых, чтобы раскрыть его потенциал — совершенно точно необходим кастомный модуль лазер-приёмник.
Ещё из интересного мы можем для себя отметить, что, так как зеркало представляет собой механическую систему развёртки — у него нет разрешения в буквальном смысле — разрешение будет зависеть исключительно от того, с какой частотой смогут: мигать лазер, принимать это мигание приёмник, обрабатывать такой большой поток данных микроконтроллер или иная система и физически сможет отображать монитор очков/шлема (иначе толку от механической системы).
Таким образом, в теории, с помощью подобного подхода можно создать чуть ли не кинематографичного качества картинку в очках, в полной темноте (без всякой потребности во внешней подсветке), где на ней будут отображаться даже малейшие камешки, неровности стен, травинки и прочее!
Здесь, как мы видим, задача с множеством неизвестных (скажем, тип приёмника зависит от того, какой лазер мы выбрали, микроконтроллер/одноплатный компьютер — какое разрешение хотим и т.д.).
Однако сама задача мне кажется очень интересной — как в принципе, с инженерной точки зрения («на побаловаться»), так и благодаря потенциальной возможности получить на выходе, может быть даже, рыночный продукт?
Есть над чем подумать… ;-)
И тогда, может быть, добившийся успеха, сможет увидеть нечто такое, в реальном времени, прямо в очках:
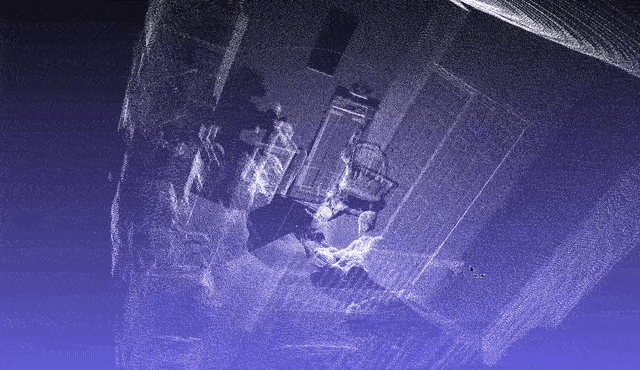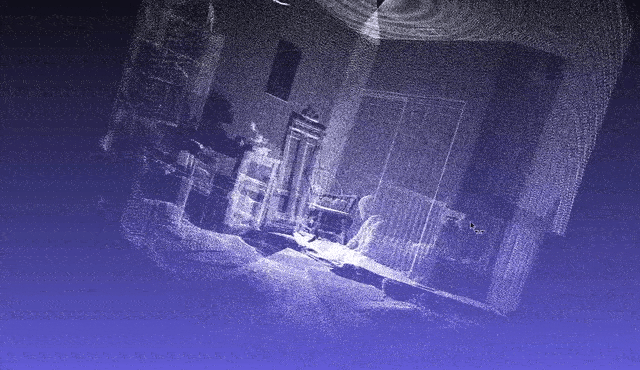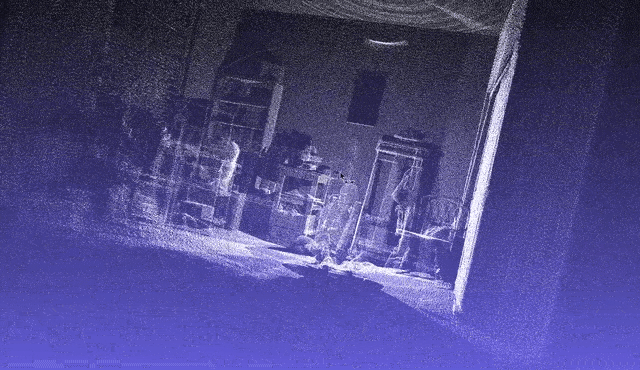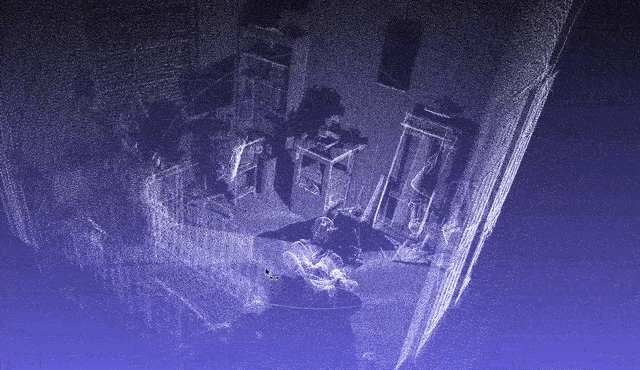
Или может быть, даже лучше?!
Размещайте облачную инфраструктуру и масштабируйте сервисы с надежным облачным провайдером Beget.
Эксклюзивно для читателей Хабра мы даем бонус 10% при первом пополнении.

Комментарии (7)

cnet Автор
27.10.2026 11:40Можно было бы даже круть неимоверную реализовать: комбинированный режим: захват не только точки, но и её освещённости. Так как лазер яркий и освещает сильно - такой захват (при соответствующей плотности "пиксельного" захвата окружающего мира) - даёт возможность попиксельно воссоздать картинку окружающего мира, ярко освещённого, как будто сейчас день!!! Причём - на большую дальность, чем выгодно может отличаться от обычных камер с ИК-подсветкой!!!
Езда на полной скорости, в полной темноте? Полёты? :-)

Khabrovchanin
27.10.2026 11:40Есть нюанс, скорость получения облака... Частота сканирования Livox 360 - 200 тыс т/сек. Для нормального сканирования надо двигаться нежно и небыстро ) Ну и обозначенный в комментариях "комбинированный режим" и так в выходных данных имеется. Я работаю с этими лидарами непосредственно. Кстати, заявленная дальность этого лидара - 70 метров, по факту рабочая дистанция порядка 25-40 м, в зависимости от ситуации. Хотя на 70 он несколько точек даст, но недостаточно для восстановления окружающй обстановки. И на гитхабе уже есть опенсорсные проекты под этот лидар.
cnet Автор
27.10.2026 11:40Интересно! :-) Спасибо за ответ! Тут кстати, задумка была отказаться от таких промышленных лидаров и сделать кастомный - в этом вся суть: МЭМС-зеркало, лазер, приёмник, самописное ПО. Итого: гораздо более компактное и дешёвое (в теории) решение. :-)
У меня подозрение, что это более чем реально, если сразу же выводить картинку, а не обрабатывать, строя карту стен, сохранять потоки данных на SSD (как у этого парня) и т.д.

vanxant
27.10.2026 11:40Просто замечу, что у лидара из статьи (да и любого другого) ограничение по частоте не просто так придумано. Оно определяет выдержку приёмных датчиков, и 1/1000с это достаточно жесткое значение. Просто замечу, что в профессиональных фотокамерах выдержка обычно ограничена 1/4к или 1/8к, и пользоваться ей можно только на улице ясным днём.
iliasam
"без всякой потребности во внешней подсветке"
Лазер вашего лидара и будет источником подсветки, только подсветка эта импульсная и с механическим сканированием.
Зеркальные MEMS модули - штука довольно экзотическая и дорогая, купить их сложно.
А еще у них есть проблема - размер зеркала довольно мал, и чем больше угол отклонения, тем меньше зеркало.
А чем меньше зеркало - тем сложней сделать оптику, которая обеспечит малую расходимость луча лазера.
Еще один вопрос - как сигнал принимать, с учетом того, что луч движется?
Для получения хорошей чувствительности линза приемного объектива должна быть большой - многократно больше MEMS-зеркала. При наклоне луча принятое изображение (точка) будет перемещаться по фокальной плоскости, и в маленький фотоприемник ее поймать проблематично.
В общем - самодельный лидар с MEMS-сканированием сделать сложно.
cnet Автор
Насчёт штука дорогая - 3200 руб или около того на али. Не знаю, дорого это или нет :-)
Насчёт остального - надо думать...Но не просто да.
iliasam
Я посмотрел, что на али продают. Не увидел даже наименования, не говоря уже о документации. Есть ощущение, что это кусок из лазерных проекторов Sony:
https://kguttag.com/2015/07/13/celluonsonymicrovision-optical-path/